Solución de UAV para seguridad pública
Suministro de sistemas de drones configurables según el perfil de misión y desplegables por fases, para organismos gubernamentales, servicios de emergencia y entidades de seguridad pública que necesiten patrullajes aéreos habituales y capacidad de respuesta rápida.
Determinar la correspondencia primero: ¿en qué paso se encuentra ahora?
En el caso de los drones, adquirir un equipo equivocado normalmente no se debe a elegir un modelo incorrecto, sino a omitir un paso — no haber clarificado primero en qué estado se encuentra la organización. Existen cuatro estados, y las acciones requeridas para cada uno son distintas.
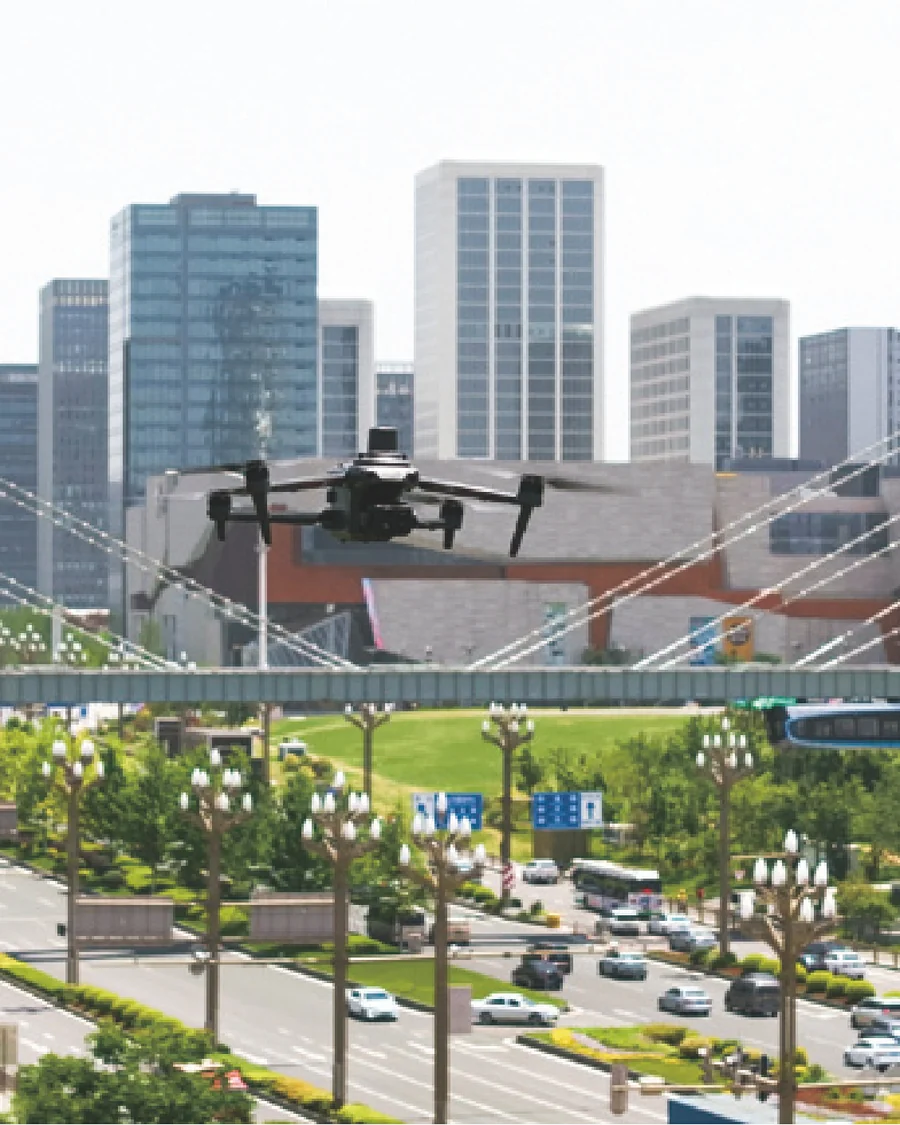
Construcción inicial
Interés esporádico en compras, sin planificación unificada; sin personal dedicado ni equipos.
Qué resolver primero: validar la ruta de misión más utilizada con una configuración mínima — no comprar todo de una vez.
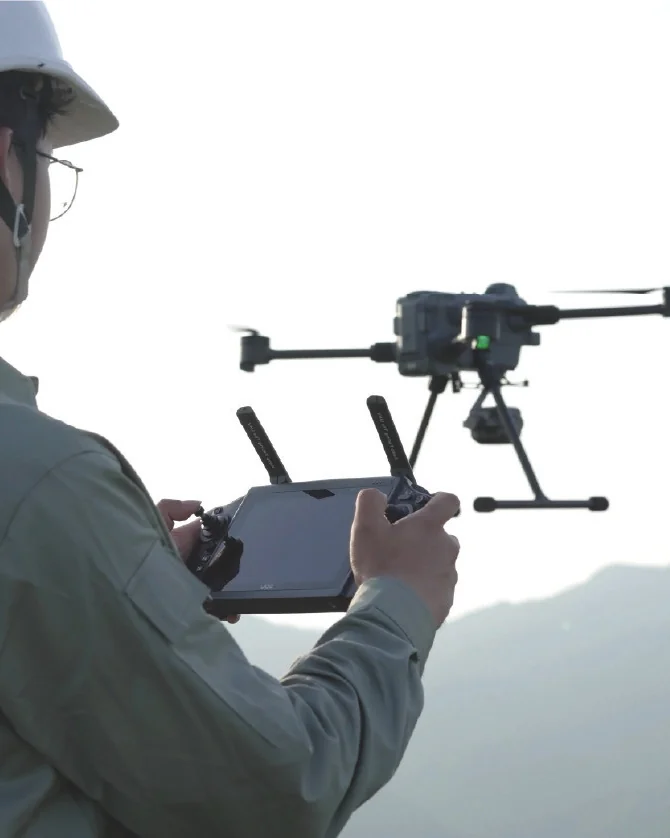
Alguien sabe volar, pero de forma parcial
Tienen equipos pero operan por iniciativa individual; sin líder, con baja atención de la dirección.
Qué resolver: Estandarizar los flujos de vuelo y datos para reducir la dependencia de capacidades individuales.
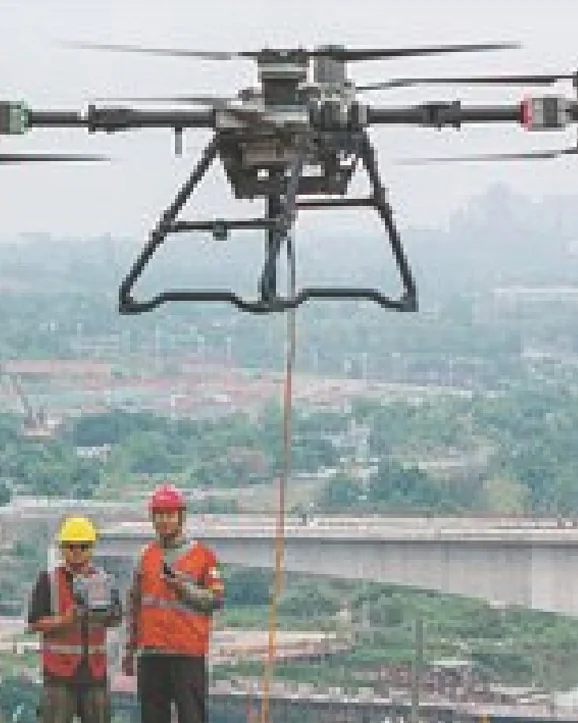
Equipo dedicado de pilotos
Personal y aplicaciones estables, buscando estatus de autonomía.
Qué resolver: Avanzar hacia operaciones rutinarias y automatización, trasladando el personal de la "operación de vuelo" al "análisis".
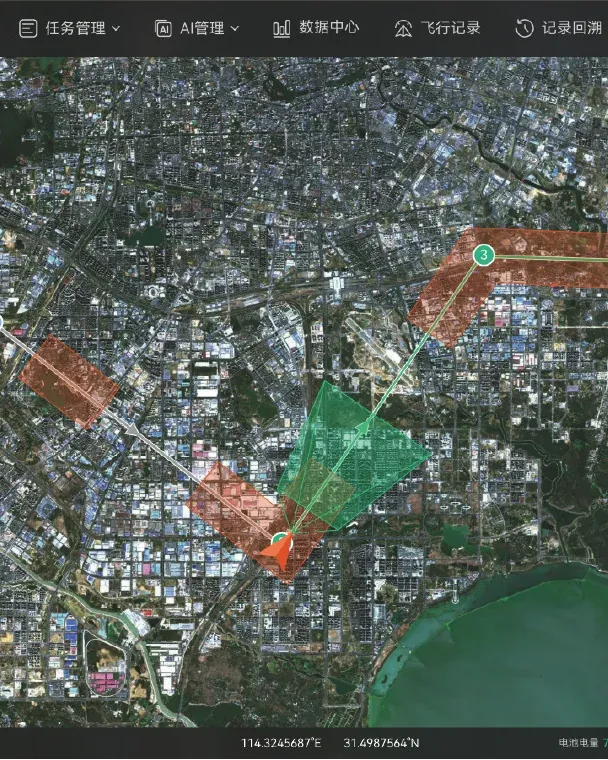
Fuerzas aéreas constituidas
Presupuesto independiente y equipo profesional, explorando nuevas áreas de aplicación.
Qué resolver después: ampliar tipos de misión, habilitar coordinación multiunidad y operaciones basadas en planes, e integrar el sistema en la estructura de mando.
¿Por qué "ecosistema de carga útil maduro + plataforma de vuelo desarrollada internamente"?
Los ciclos de adquisiciones gubernamentales y empresariales suelen durar de 3 a 12 meses. Durante este período, los equipos técnico, financiero y de uso final revisan repetidamente las especificaciones, solicitan documentación y verifican casos de estudio. Por ello, esta sección responde solo a tres preguntas que se formulan repetidamente: quién proporciona los componentes, quién asume la responsabilidad ante incidencias y si se añadirán capacidades el próximo año.
| Etapa | Nuestro enfoque | Por qué esta elección |
|---|---|---|
| Carga útil de sensores | Adopción del ecosistema de sensores más extendido en el sector global de la seguridad pública (térmica, zoom, megafonía, iluminación, etc.), suministrado directamente por los fabricantes originales de dicho ecosistema. | Los pilotos de campo y los expertos de evaluación ya conocen el rendimiento de imagen y la operación del software de este conjunto de sensores; los criterios de aceptación son claros y los costos de formación y puesta en marcha son bajos |
| Plataforma de vuelo | Plataformas de desarrollo propio de Puyu: multirotor, ala fija VTOL, carga de gran tonelaje y otros tipos de plataforma | La inspección diaria, la búsqueda de gran cobertura y el transporte de carga pesada requieren prestaciones y capacidades de carga muy diferentes; utilizar un solo tipo de aeronave para todas las misiones genera inevitablemente un desperdicio del presupuesto. |
| Interfaz del sistema | Plataforma y carga útil desacopladas; compatible con protocolos abiertos y desarrollo secundario de SDK | Las unidades con sistemas de mando existentes pueden integrar drones sin crear un sistema paralelo |
| Calendario de compras | La plataforma, la carga útil, el hangar y la terminal de mando se pueden adquirir por fases | Primero resolver el problema de "poder ver", luego el de "patrullaje continuo"—no es necesario gastar todo el presupuesto de una sola vez |
Carga útil de sensores: desarrollar "la capacidad de ver"
Carga conforme a la misión. Además de las cuatro categorías siguientes, pueden integrarse cargas personalizadas de terceros según los requisitos del cliente.
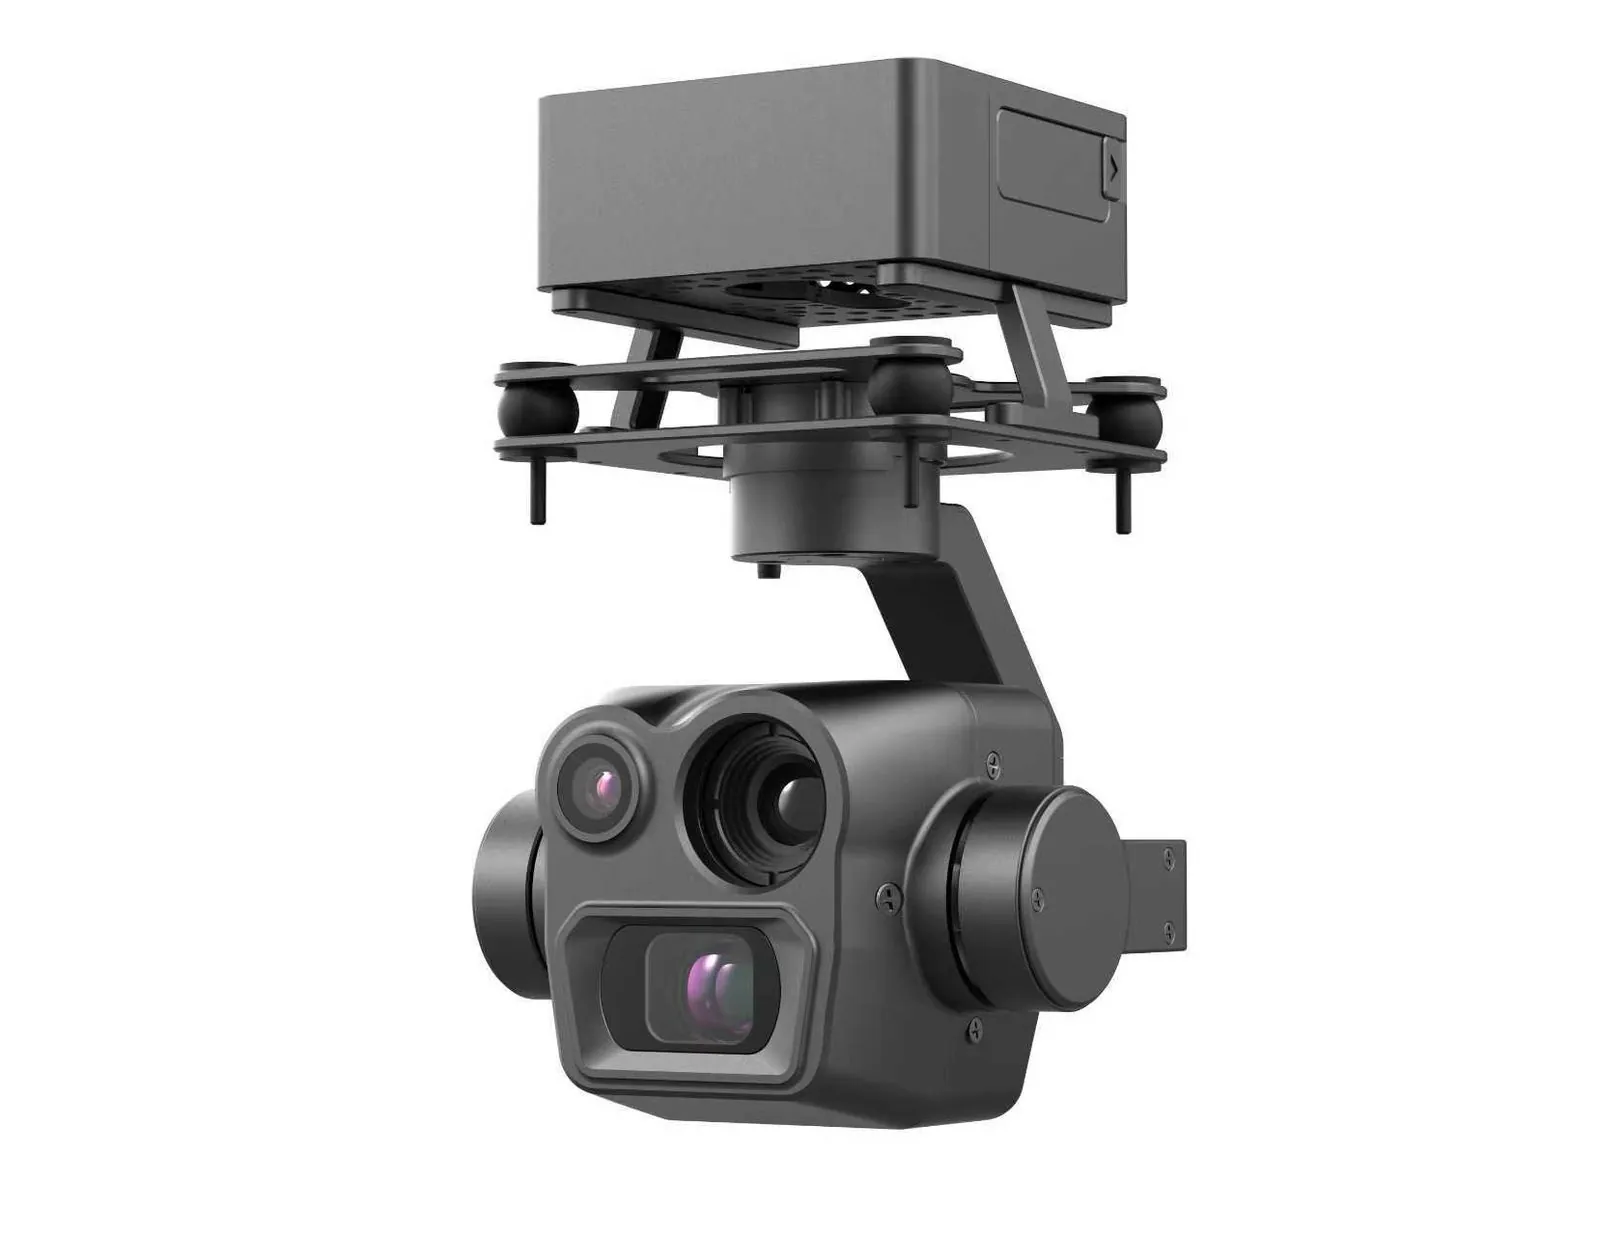
Gimbal de triple sensor
Luz visible + imagen térmica + medición láser de distancia. De día para ver detalles, de noche para localizar fuentes de calor por diferencia térmica, y el láser proporciona la distancia y coordenadas del objetivo.
Límite: La imagen térmica se basa en diferencias de temperatura; el humo denso, el vidrio y la vegetación densa debilitan notablemente su efectividad, por lo que en operaciones reales se deben realizar tomas complementarias desde múltiples ángulos y alturas.
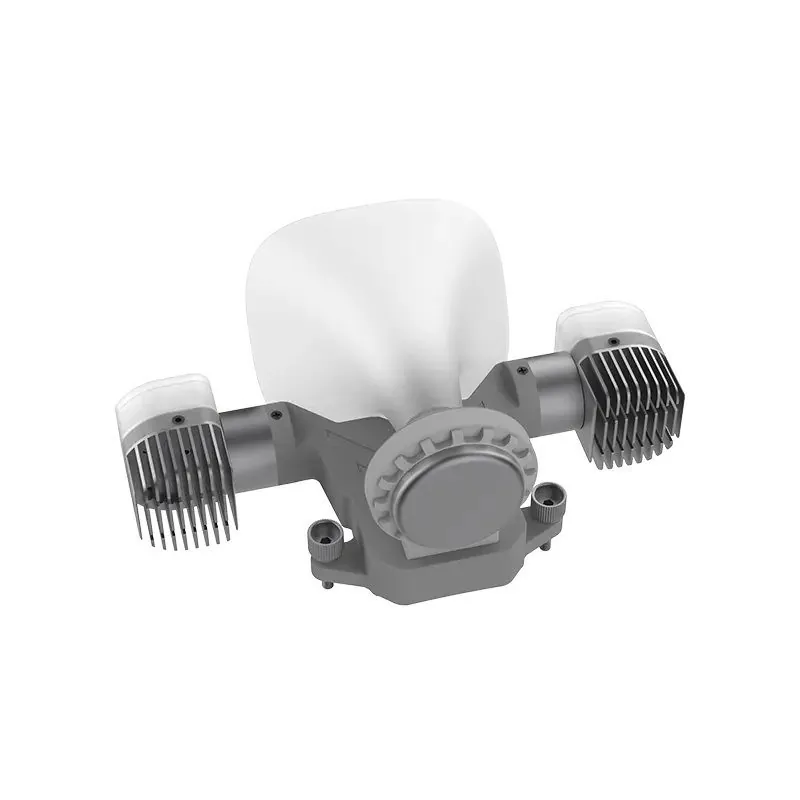
Unidad combinada de altavoz e iluminación
Sistema de megafonía aérea e iluminación de amplia cobertura. Se utiliza para la guía de evacuación, la iluminación de operaciones nocturnas y la señalización del lugar.
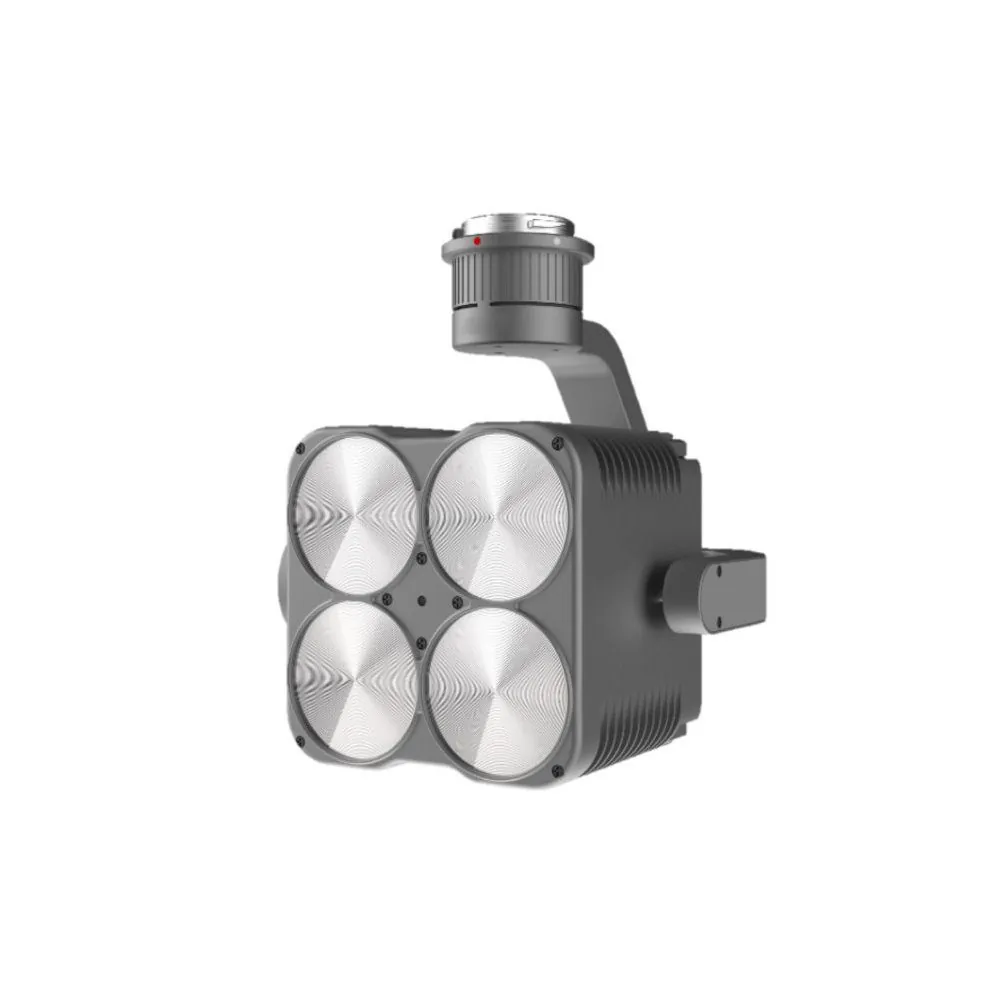
Foco combinado
Proporciona una fuente de luz estable para operaciones de búsqueda y rescate nocturnas, puede usarse en combinación con una unidad de altavoz.
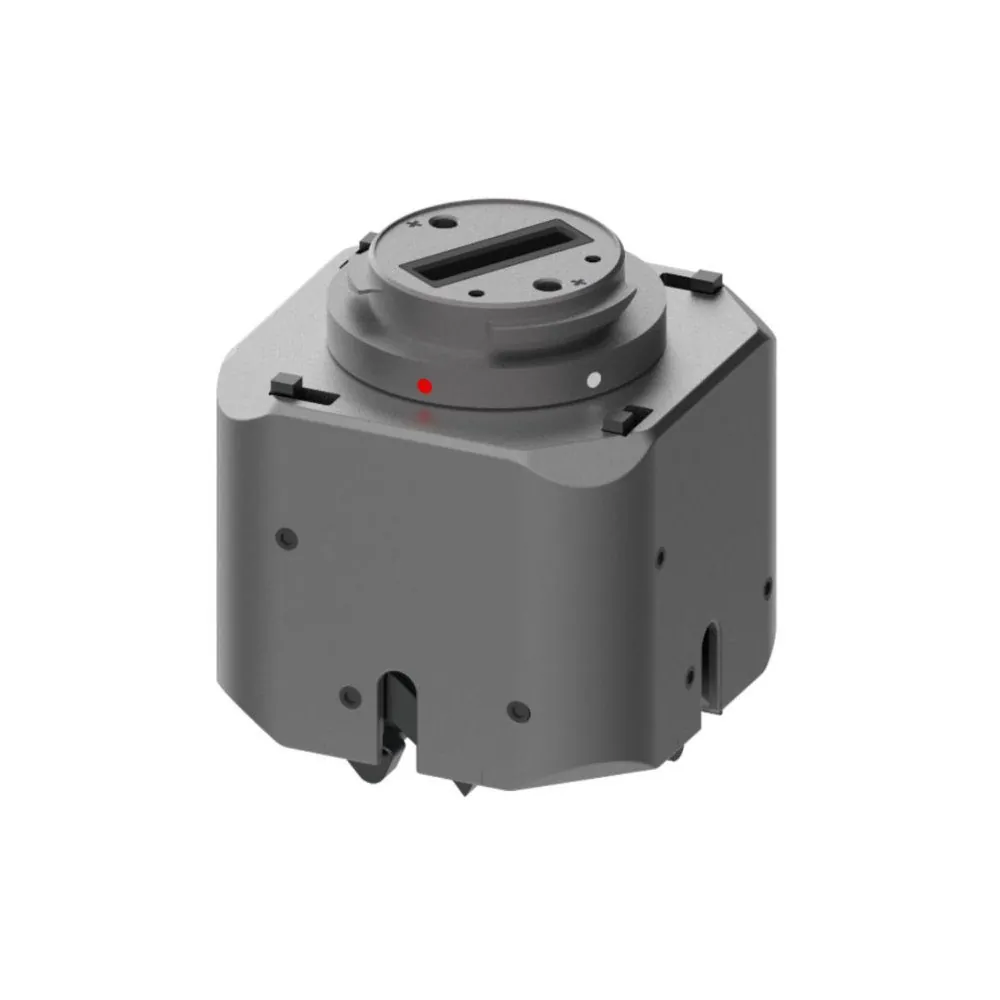
Dispositivo de lanzamiento de carga en múltiples etapas
Entrega precisa de suministros de emergencia, como salvavidas, medicinas y equipos de comunicación, a personas atrapadas o equipos de rescate.
Plataforma de vuelo: seleccionar por misión, no por presupuesto
Los distintos requisitos de autonomía, carga útil y condiciones de despegue/aterrizaje determinan modelos de aeronave diferentes.
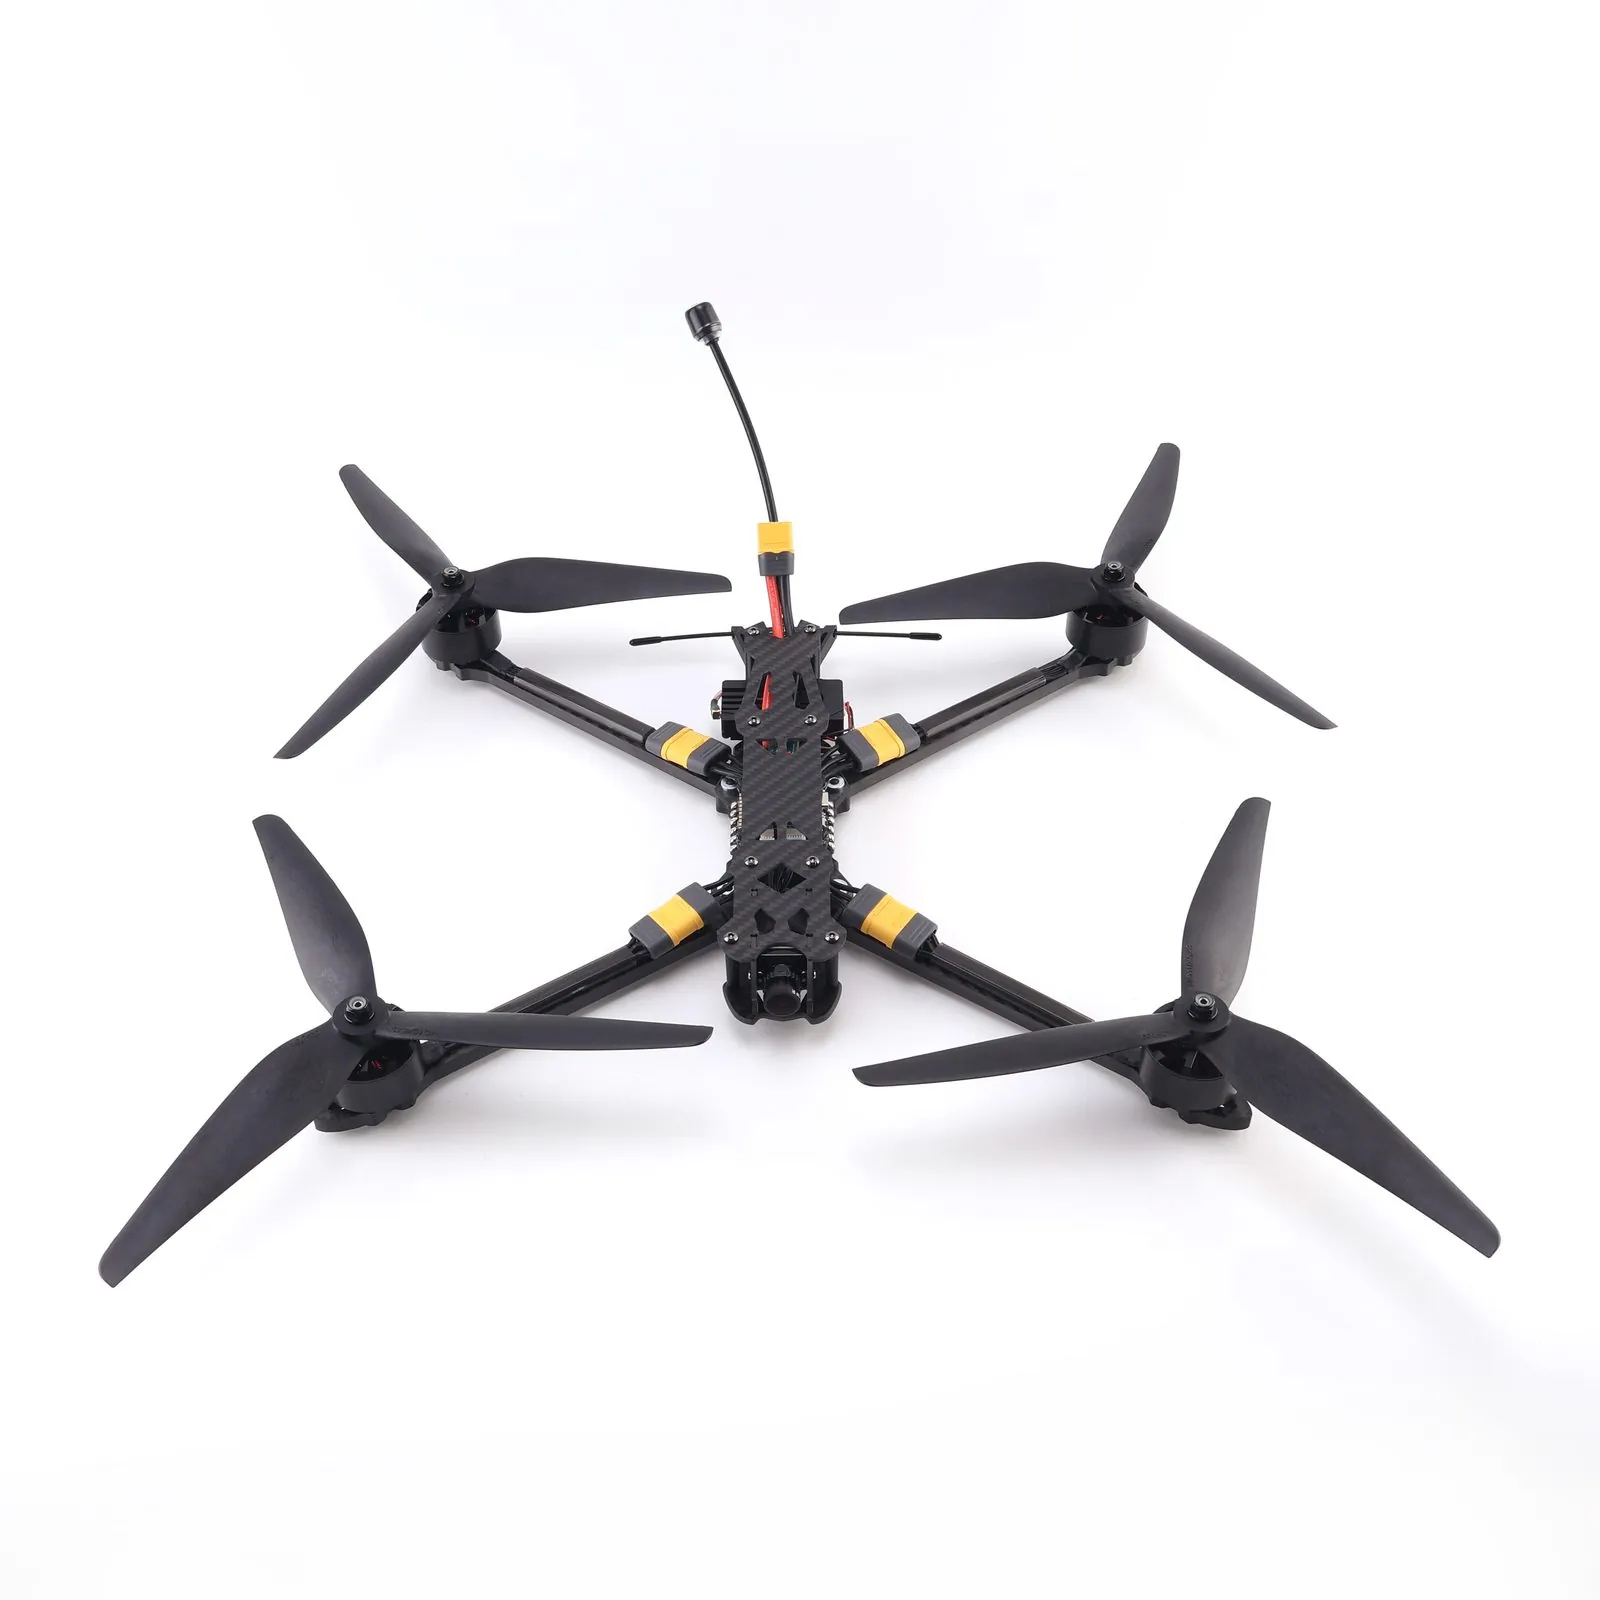
UAV de Reconocimiento FPV
Ligero, transportable por un solo operador, despliegue rápido. Para observación inmediata a corta distancia y recopilación de evidencias en sitio.
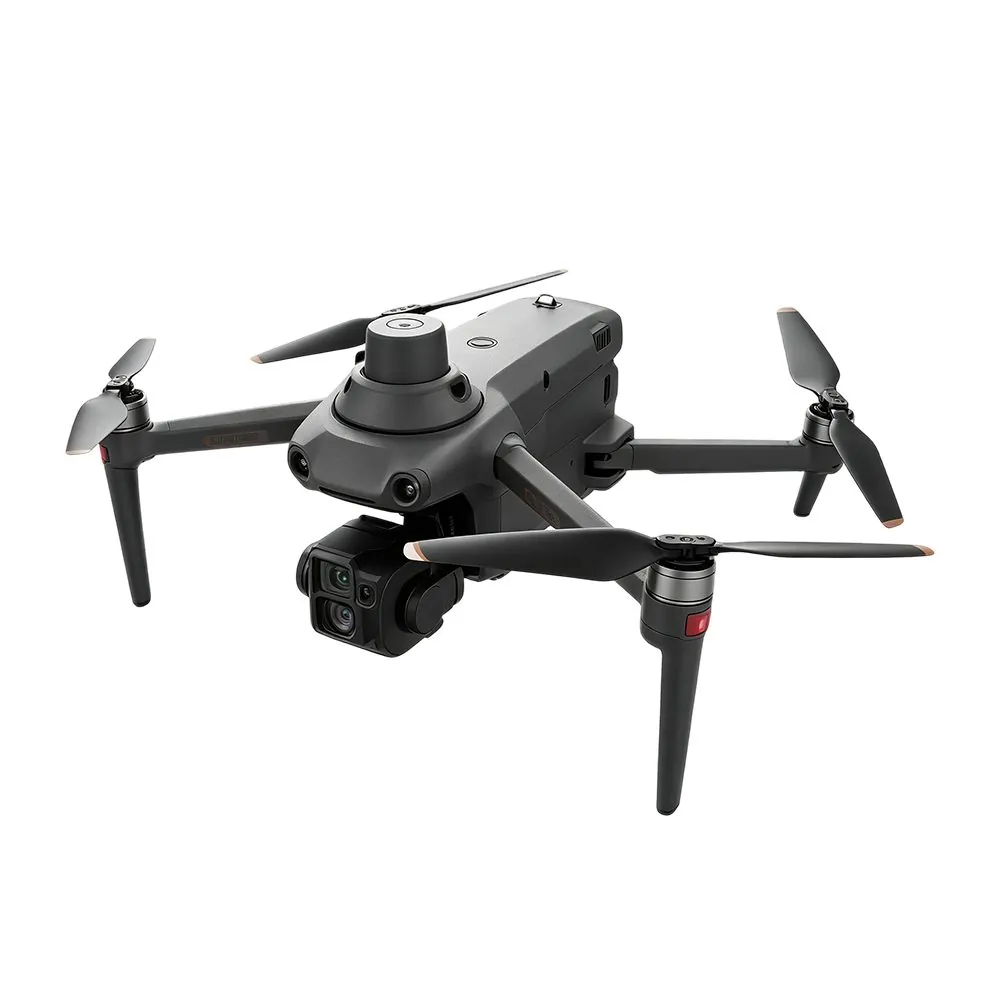
S220
Drone industrial profesional de nivel AI. El modelo principal para patrullas diarias, que combina portabilidad y capacidad operativa.
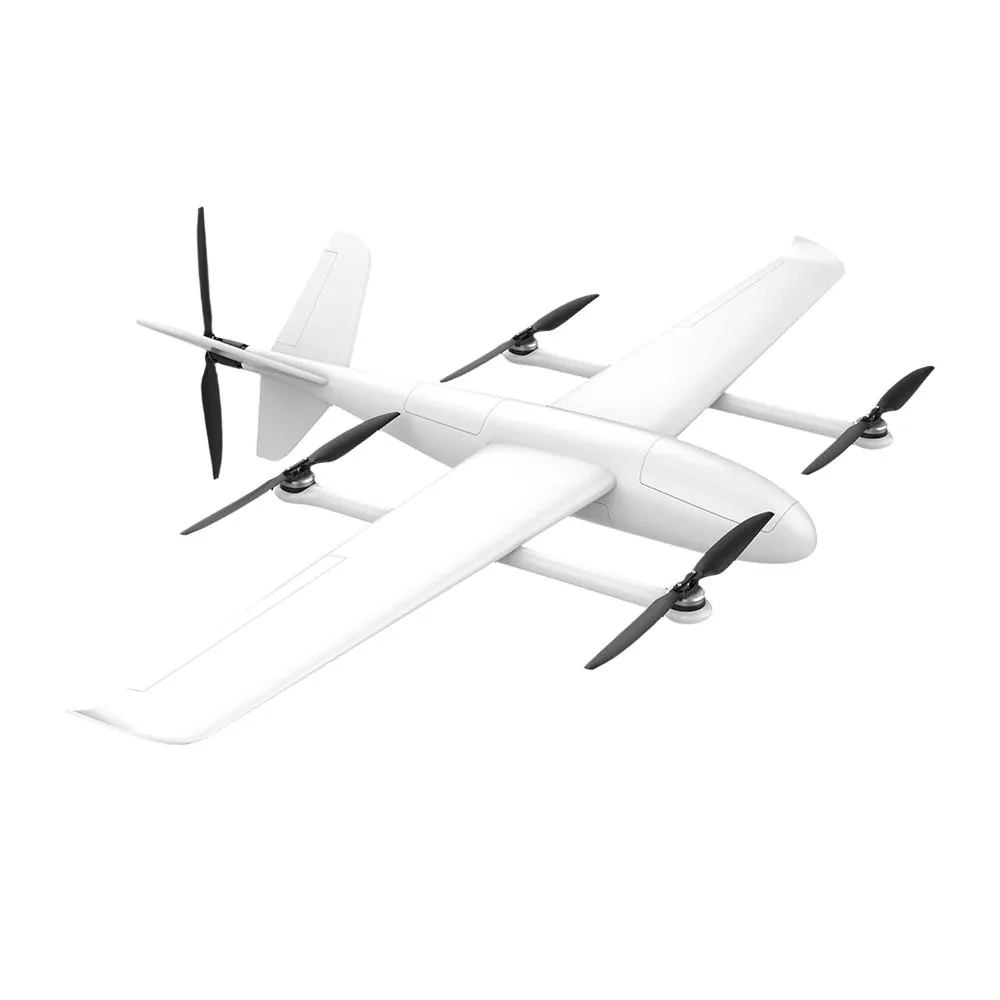
FY-VT04 Avión Fijo VTOL
Combina la maniobrabilidad de multirotor con la larga autonomía de ala fija, fuselaje de materiales compuestos aeronáuticos. Adecuado para búsqueda de gran área y patrullaje de fronteras.
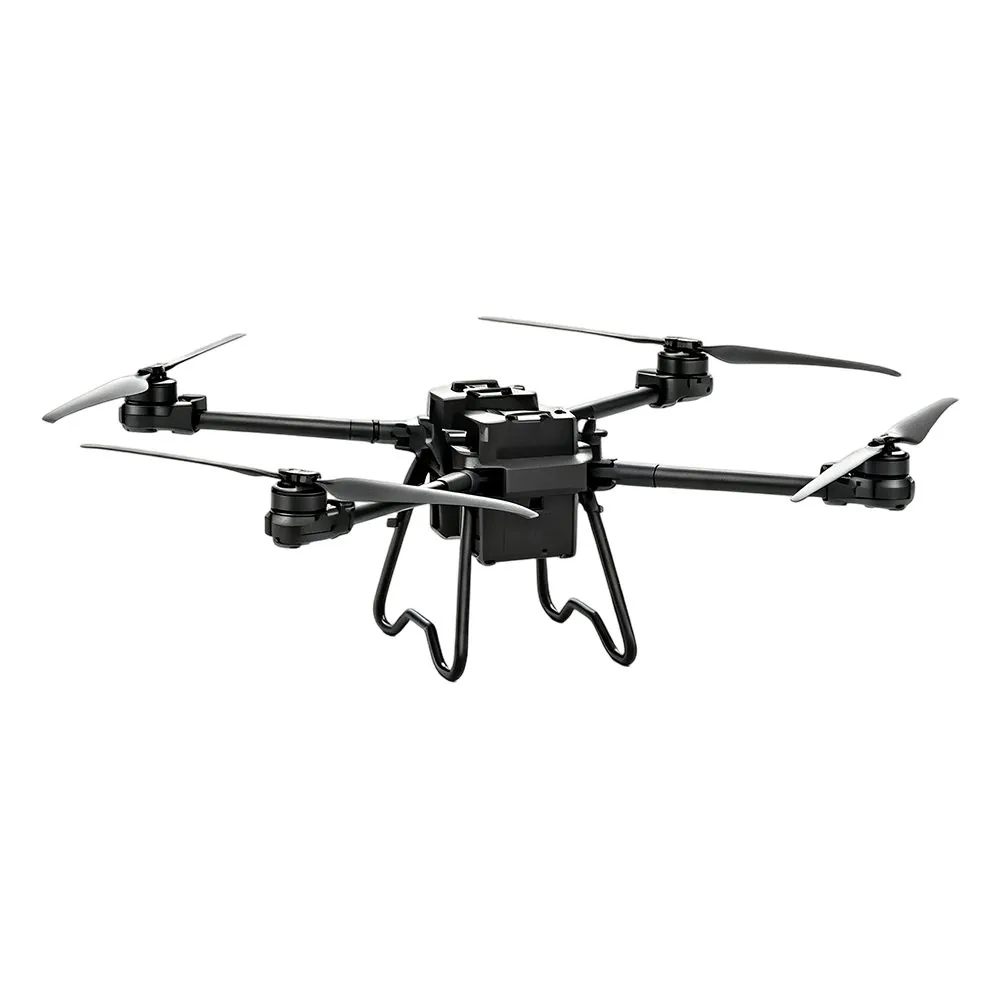
TS100 UAV de Carga
Carga útil máxima de 100kg, transmisión de vídeo a 30KM, soporta planificación remota de rutas. Usado para suministro de emergencia y entrega médica.
Soporte automatizado: requisito previo para el despliegue del hangar
El hangar no habilita automáticamente la operación sin tripulación con solo comprarlo. Deben cumplirse tres requisitos previos; sin cualquiera de ellos, no puede funcionar.
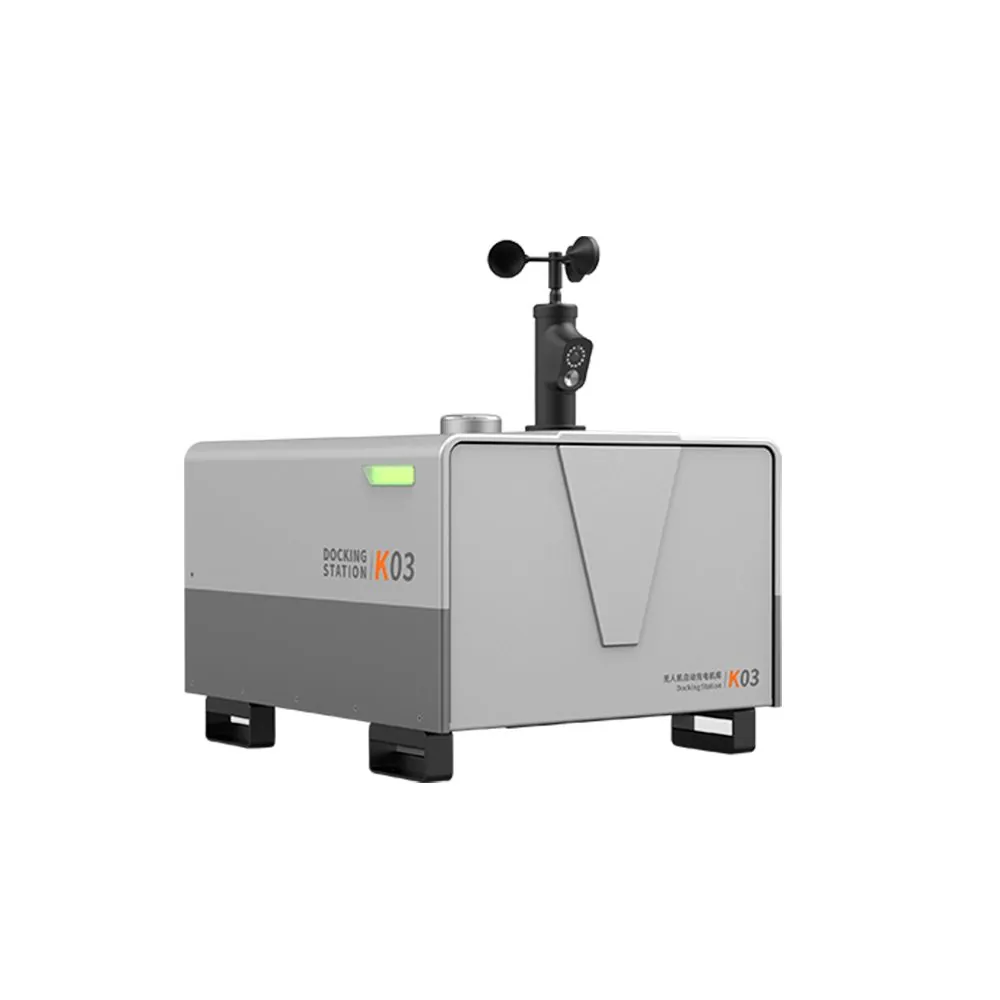
K03 Hangar de Carga Automática
En primer lugar, dejemos claro: el valor de un hangar para drones reside en la operación continuada, no en "ahorrar personal". Solo cuando se cumplen los tres puntos puede hablarse de 7×24—patrullas automatizadas según rutas predefinidas con alertas automáticas ante anomalías; intervención manual durante emergencias, despegue en minutos y enlace con la terminal de mando.
Ese es el sentido práctico de la «integración entre actividad ordinaria y respuesta de emergencia»: herramienta de inspección de rutinas, y primer elemento de visión en el lugar del suceso cuando estalla la emergencia.
- Suministro de energía y red estables—— K03: El peso del fuselaje es de solo 50 kg, admite alimentación solar, bajo umbral de despliegue
- Rutas de vuelo regulares definidas—— Quién decide, qué se vuela, cuántas veces por día: todo debe quedar claramente definido de antemano.
- Alguien vigila los datos, alguien recibe las alertas—— La automatización se ocupa del "vuelo"; la toma de decisiones sigue requiriendo a un operador humano.
Escenarios típicos de misión
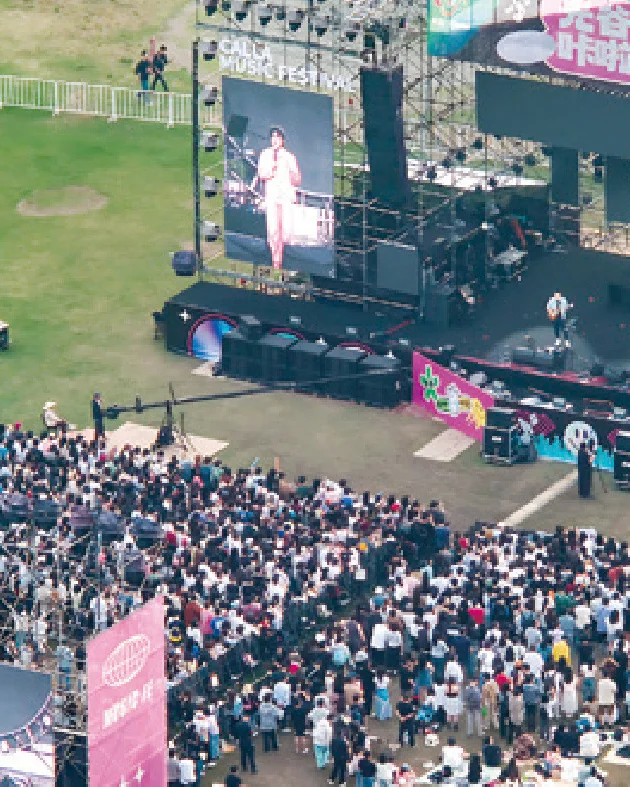
Escenario 1 · Seguridad para Eventos de Gran Escala y Patrullaje Urbano
En actos multitudinarios, competiciones deportivas y festivales de música, el principal problema de la vigilancia fija en tierra son los puntos ciegos.
- Vista desde gran altitud—— Visibilidad global del flujo peatonal y vehicular, cubriendo puntos ciegos de la vigilancia terrestre
- Transmisión panorámica en vivo—— Despacho del centro de comando con un panel de "un solo mapa"
- Accesorio: altavoz / megafono—— Al detectar anomalías, brinda orientación en el acto sin esperar a que las fuerzas terrestres se abran paso
Trabajo previo imprescindible antes de garantizar la seguridad de un evento: levantamiento topográfico de alta precisión del sitio y maquetas electrónicas 3D, delimitación de zonas de vuelo seguro y zonas de exclusión aérea, selección de la aeronave apta para la misión y planes de contingencia. Que esto se haga o no determinará directamente si el día del evento transcurre con caos o con orden.
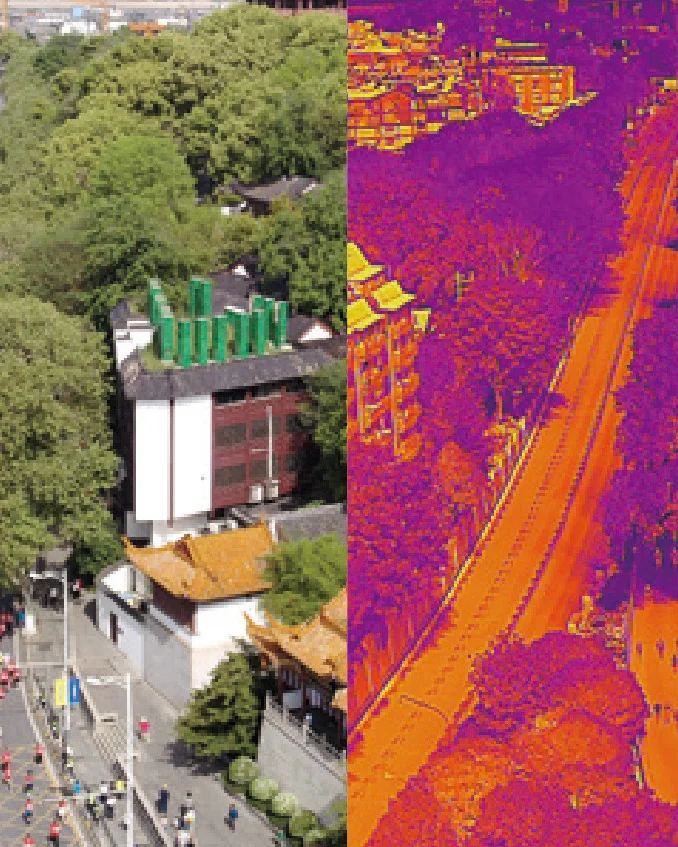
Escenario 2 · Búsqueda Nocturna y Localización de Personal
El mayor desafío en la búsqueda en terreno silvestre y el rescate en montaña es la baja visibilidad nocturna y la complejidad del terreno.
- Imágenes térmicas—— Primero resolver el problema de "poder encontrar", localizando objetivos térmicos en entornos oscuros u obstruidos
- Medición de distancia láser y posicionamiento de puntos—— Sincronizar las coordenadas con los equipos de tierra para reducir el tiempo de desplazamiento de ida y vuelta
- Iluminación y Sistema de Habla—— Calmar a los atrapados y orientarlos sobre cómo actuar
La termografía puede aumentar significativamente la probabilidad de detección, pero no garantiza el descubrimiento: la obstrucción del terreno, una temperatura corporal del objetivo demasiado próxima a la ambiental y otros factores afectan el rendimiento; las operaciones reales deben combinarse con las fuerzas terrestres.
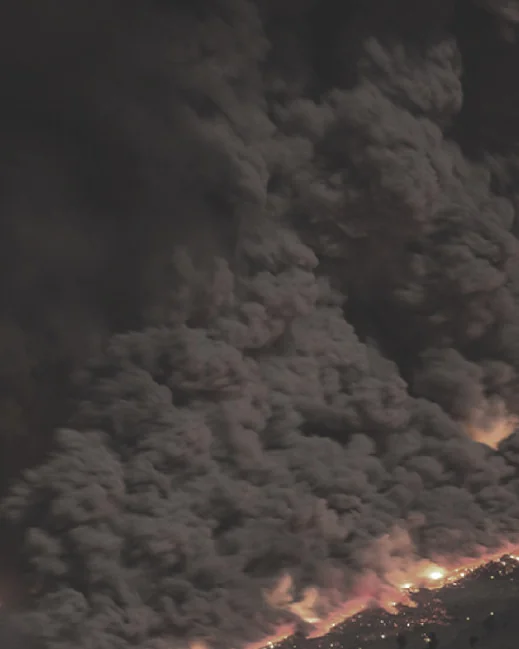
Escenario 3 · Manejo de Incidentes Súbitos y Respuesta a Emergencias
Los incidentes de emergencia suelen ir acompañados de «corte de red, corte de energía, bloqueo de caminos». Lo fundamental no es la retrospectiva, sino la anticipación: detectar los riesgos con antelación.
- Despegue rápido—— Obtener la visión global de la situación en el lugar en el primer momento
- Transmisión de imagen en vivo—— Transmitido al centro de mando para apoyar el análisis y la asignación de recursos
- Entrega de carga pesada—— Entrega de suministros y material médico, desbloqueando la “última milla”
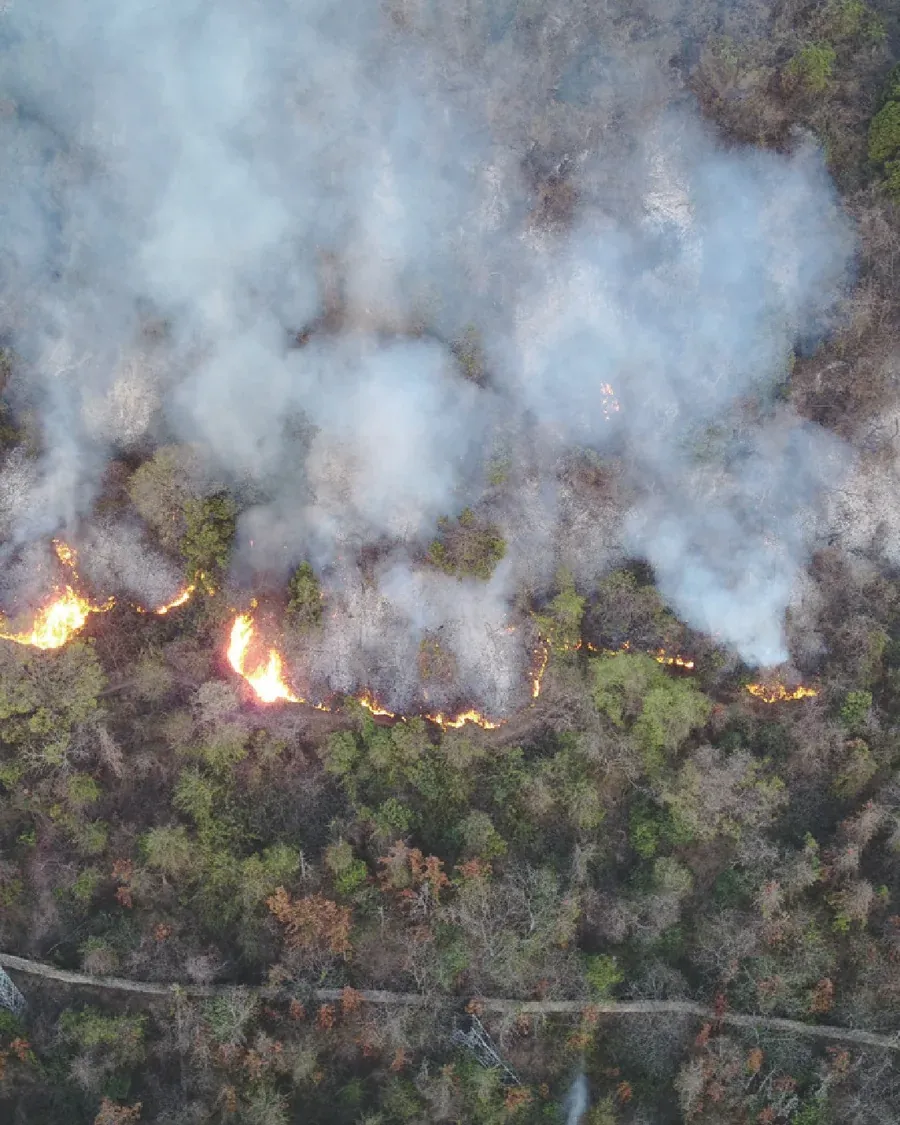
Escenario 4 · Prevención de Incendios Forestales y Pastizales y Patrullaje de Rutina
La esencia de la prevención de incendios es "atacar el fuego cuando es temprano y pequeño."
- Patrullajes de rutina—— Las plataformas de larga autonomía reducen los períodos ciegos de la vigilancia manual
- Localización de focos e líneas de fuego—— Localización de focos e dirección de propagación mediante imágenes térmicas
- Coordinación multi-drone—— Proporcionando información situacional de escenas de incendio para las fuerzas de respuesta
El algoritmo de detección de humo y fuego debe calibrarse según el fondo forestal local; de lo contrario, la tasa de falsas alarmas será alta. Aquí escribir "algoritmo de detección de humo y fuego configurable", no "detección automática".
En qué se diferencia de los métodos tradicionales
En esta tabla se ha mantenido deliberadamente una columna de «requisitos previos»: los revisores público-empresariales rechazan especialmente los compromisos incondicionales, y precisarlos aumenta la credibilidad.
| Dimensión(es) | Métodos tradicionales | Tras la instalación del dron | Requisitos previos para el establecimiento |
|---|---|---|---|
| Llegada al lugar | Limitado por el terreno y las condiciones viales | Despegue directo superando obstáculos | Permisos de espacio aéreo, permisos meteorológicos |
| Operaciones nocturnas | Visibilidad limitada, búsqueda restringida | Imágenes térmicas + iluminación para operaciones continuas | Autorización de vuelo nocturno y cualificaciones del piloto |
| Comando y toma de decisiones | Depender del teléfono y de los informes en terreno genera un análisis con retraso | Transmisión de imagen en vivo, despacho visual | Enlace de transmisión de vídeo integrado con el terminal de mando |
| Inversión de personal | Depender de patrullas humanas: cuando hay escasez de personal, no se puede garantizar la cobertura | Las operaciones de hangar no tripulado asumen las labores de inspección rutinaria | Tres requisitos previos para el hangar: energía, red y rutas de vuelo |
| Conservación de evidencia | Difícil obtención de pruebas; fácil de pasar por alto | Filmación en HD, archivo automático, posible reproducción | Política de almacenamiento y requisitos de cumplimiento locales |
Cumplimiento normativo, datos e integración de sistemas
Las decisiones de compra de clientes gubernamentales y empresariales en el extranjero son altamente sensibles a la conformidad, la seguridad de los datos y la capacidad de integración de sistemas. Respuesta punto por punto:
| Dimensiones de enfoque | Respuesta a la Propuesta |
|---|---|
| Seguridad de datos | Admite almacenamiento local de datos y transmisión cifrada; la configuración específica de despliegue se determina según los requisitos de soberanía de datos del cliente |
| Integración abierta | Compatible con integración vía API / SDK a los sistemas existentes del cliente: CAD, GIS, sistema de mando y despacho |
| Compatibilidad de carga útil | Además del ecosistema de cargas útiles existente, se pueden ampliar cargas personalizadas de terceros según las necesidades |
| Formación y Entrega | Los métodos de formación y entrega se acordarán por separado para cada proyecto. |
| Adquisición modular | Adquisición escalonada: plataforma → carga útil → hangar → estación de mando, reduciendo la barrera de una decisión de compra única |
Preguntas frecuentes
¿Cuánto dura normalmente un ciclo de adquisición?
Los ciclos de adquisición en el sector público y empresarial suelen durar de tres a doce meses. Durante ese periodo, los equipos técnicos, financieros y usuarios finales revisan las especificaciones varias veces, solicitan documentación y comparan casos de referencia, por lo que la propuesta está redactada para volver a consultarse y verificarse, no para leerse una sola vez.
¿Se puede adquirir el sistema por fases?
Sí. La adquisición por fases sigue la secuencia plataforma, luego carga útil, luego hangar y después estación de mando. Esto reduce el compromiso inicial y permite justificar cada etapa con sus propios resultados antes de aprobar la siguiente.
¿Comprar un hangar automático significa que la instalación funciona sin personal?
No por sí solo. Deben cumplirse tres requisitos previos: suministro eléctrico y red estables, rutas de vuelo rutinarias claramente definidas y personal que supervise los datos y reciba las alertas. La automatización resuelve el vuelo; el criterio sigue requiriendo a una persona.
¿Cómo se gestionan la seguridad de los datos y la integración con otros sistemas?
Se admiten el almacenamiento local de datos y la transmisión cifrada, y el sistema puede integrarse con las plataformas CAD, GIS y de mando existentes del cliente mediante API o SDK. El modelo de despliegue exacto se acuerda por proyecto en lugar de darse por supuesto, ya que depende de las normas propias de TI y seguridad del cliente.