Начнём с одного числа: 0,1 градуса.
Если визирная ось подвеса ушла всего на 0,1 градуса, то на 5 км переданные координаты сместятся почти на 9 метров. Насколько это мало — 0,1 градуса? Вытяните руку: толщина ногтя примерно соответствует такому углу. Когда ночью в горах ищут одного человека, что означают 9 метров на земле, знает каждый, кто выезжал на такой поиск.
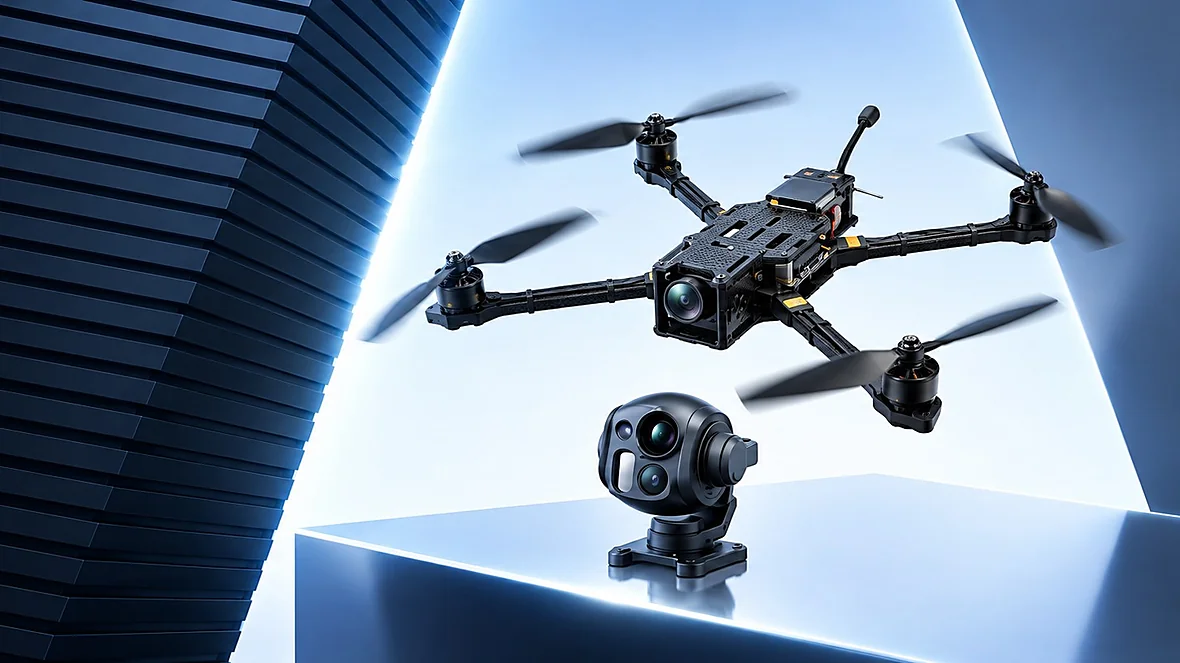
Большинство представляет геолокацию подвесом так: нажал лазер один раз, вышла дальность, и координаты появились сами. В поле всё совсем не так. Чтобы пройти путь от «цель обведена рамкой на экране» до «вот её широта и долгота», нужно связать три набора данных: где находится аппарат, куда направлен подвес и как далеко цель. Два из этих трёх не находятся в подвесе. Именно поэтому один и тот же подвес на другом аппарате может давать координаты совершенно иного качества.
В статье три части: как координаты считаются на самом деле, почему мы указываем точность как CEP 10 м и почему вести движущуюся цель труднее, чем наблюдать за деревом. К концу вы сможете ответить на один вопрос: когда заказчик спрашивает «он может дать координаты», действительно ли оборудование у вас в руках это умеет.
Обновлено в октябре 2026 года. Параметры в статье — заводские характеристики наших модулей. Там, где речь идёт о практике отрасли или данных третьих сторон, источник указан.
Вы отдаёте не дальность, а координату — и между ними стоят три вещи
Лазерный дальномер даёт одно число: на каком расстоянии от объектива находится цель. Но «на каком расстоянии» — это не координата. Чтобы превратить его в точку на карте, системе нужно одновременно знать три вещи.
Первая — где аппарат и куда он смотрит, из GPS плюс инерциальная навигация и компас. Вторая — насколько подвес повернулся относительно аппарата, это в реальном времени считывают собственные энкодеры подвеса. Третья — как далеко цель, это лазер. Только вместе они позволяют построить луч из аппарата; где окажется его дальний конец, там и находятся широта и долгота цели. Уберите любое из трёх — координаты не появятся. При этом из этих трёх только третье измеряет подвес.
Если аппарат не знает, где он, координата точно будет неверной
Это самое очевидное и чаще всего пропускаемое: погрешность положения аппарата полностью переходит на цель. GPS аппарата ушёл на 5 м — координата цели ушла на 5 м; на 10 м — на 10 м. Один к одному, без ослабления.
Здесь нет такого варианта, что «достаточно хороший подвес спасёт погрешность»: если начало луча уже неверно, точный дальний конец ничего не значит. Поэтому в задачах, где действительно нужны точные координаты, усилия обычно идут не на лучший подвес, а на то, чтобы вывести позиционирование аппарата на уровень RTK.
Если подвес не знает, куда он направлен, погрешность растёт с дальностью
Второй пункт тоньше. Смещение нуля визирной оси — это фиксированный малый угол, но вызванное им отклонение растёт линейно с дальностью: боковое смещение примерно равно «дальность × угловая погрешность». Посчитаем:
| Дальность до цели | Ось ушла на 0,1° | Ось ушла на 0,5° | Ось ушла на 1° |
|---|---|---|---|
| 500 м | около 0,9 м | около 4,4 м | около 8,7 м |
| 1 км | около 1,7 м | около 8,7 м | около 17,5 м |
| 2 км | около 3,5 м | около 17,5 м | около 34,9 м |
| 5 км | около 8,7 м | около 43,6 м | около 87,3 м |
Посмотрите на последнюю строку. Те же 0,1 градуса на 5 км — это 8,7 м. Больнее всего то, что на экране эти 0,1 градуса совершенно незаметны: рамка цели по-прежнему стоит точно по центру. В этом и состоит главная сложность геолокации цели: когда она посчитана неверно, экран об этом не сообщает.
Кроме того, ноль визирной оси уходит. После перевозки, удара или долгой вибрации этот ноль тихо смещается. Поэтому калибровка — не разовая операция при монтаже, она входит в регламент обслуживания. Дрейф калибровки разобран в статье Бюджет SWaP для микроподвесов, здесь мы к нему не возвращаемся.
Почему мы указываем точность как CEP 10 м, а не «±10 м»
Читая таблицу характеристик, заказчики часто спрашивают: телефон определяет себя с точностью до нескольких метров, почему у вашего подвеса только 10 м? Эти два «позиционирования» не имеют между собой ничего общего. Телефон измеряет, где находится телефон, напрямую со спутников. Подвес должен вычислить, где находится объект в кадре, а между ними — аппарат в полёте, вращающийся подвес и лазерный луч, которому нужно уйти и вернуться отражением.
Мы записываем точность как CEP 10 м, и это не случайное круглое число. CEP — это круговая вероятная ошибка: она означает, что примерно половина результатов попадает в круг такого радиуса, а половина — за его пределы. Это описание распределения, а не потолка. Запись «±10 м» читалась бы как «каждая точка в пределах 10 м», а это уже совсем другое утверждение — и превращение величины с вероятностью пятьдесят процентов в гарантированное значение как раз и становится началом споров при приёмке.
Так кто же вносит эти 10 метров? Разберём:
| Источник погрешности | Как он попадает в результат | Можно ли уменьшить |
|---|---|---|
| Положение аппарата | Переходит на цель один к одному | Да — RTK даёт самый прямой эффект |
| Калибровка визирной оси | Усиливается с дальностью (см. таблицу выше) | Да — заводская калибровка плюс периодическая перекалибровка |
| Наклонная дальность лазера | Растёт с дальностью, погодой и отражательной способностью цели | Частично — лучший модуль или меньшая рабочая дальность |
| Допущение высоты цели | Неверное допущение сдвигает всё решение | Да — измерять лазером вместо оценки |
Когда все четыре разложены рядом, видно: та доля этих 10 метров, что принадлежит самому подвесу, на деле невелика — основное дают положение аппарата и калибровка визирной оси. Поэтому если нужны более точные координаты, смотрите сначала на аппарат. Это же причина, по которой на этапе подбора мы снова и снова спрашиваем «какая это платформа и есть ли RTK». Этот ответ влияет на конечный результат сильнее, чем модель подвеса.
Отдельно о привычке отрасли. Сам лазер может давать точность измерения ±1 м, но итоговая точность переданной точки часто оказывается порядка десятков метров. Недостающий множитель десять съедают углы и решение по ориентации. Поэтому, увидев «точность лазера ±1 м», не читайте это как «точность точки 1 м»: между ними несколько слоёв.
Почему вести движущуюся цель труднее, чем наблюдать за деревом
Чаще всего в требованиях заказчиков звучат слова «следить за человеком» и «следить за машиной». Неподвижная цель вычисляется один раз и всё. Движущуюся нужно вычислять непрерывно, пока она продолжает двигаться, и сложность собирается в трёх местах.
Цель движется, подвес должен успевать
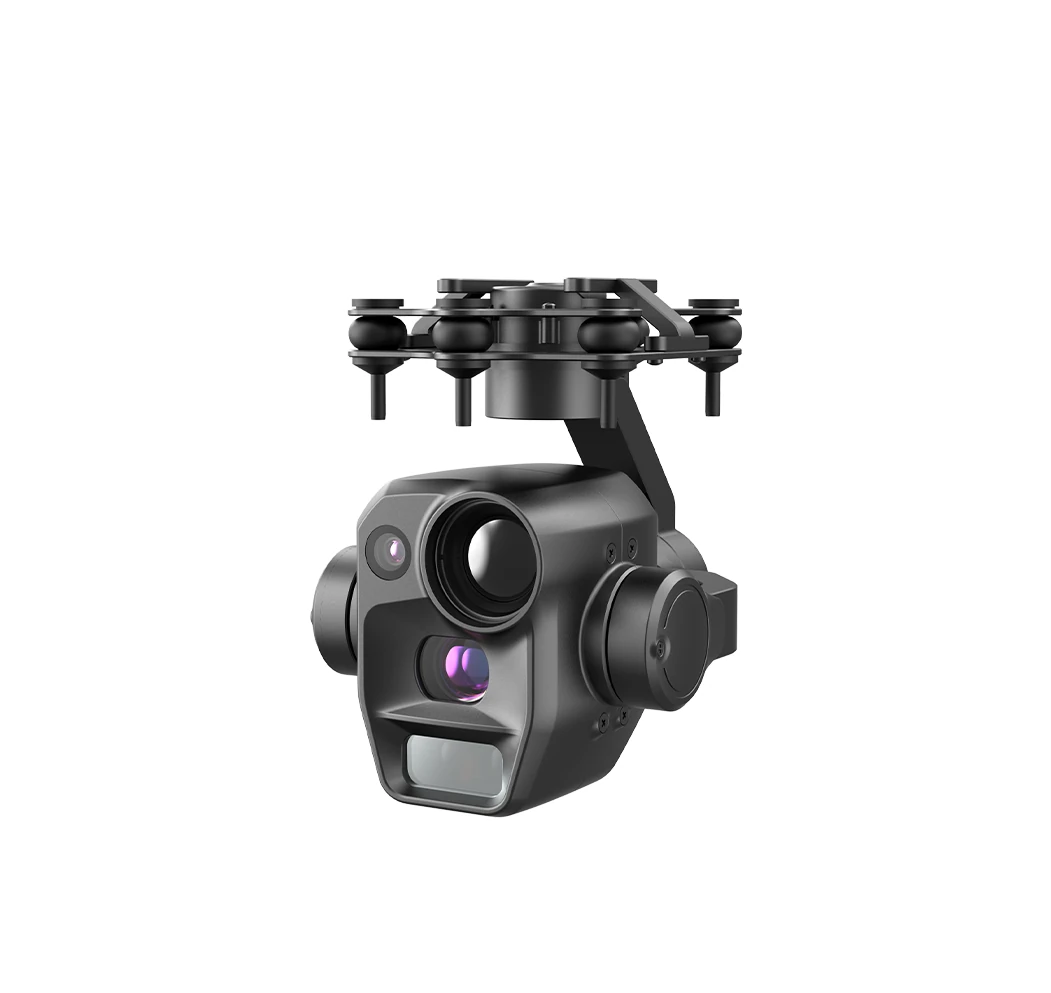
С какой скоростью цель идёт по кадру, зависит от того, как быстро она движется на самом деле, и от того, как далеко вы находитесь. Вблизи и быстро — между кадрами она может уйти далеко, и алгоритм, который замешкался, её теряет. Именно поэтому широкоугольный конец нуждается в высокой частоте кадров: канал короткого фокуса у наших PUDD075CW и PUDD075CCT работает на 1280×720 @ 100fps именно для того, чтобы быстро смещающаяся вбок цель не ускользнула между двумя кадрами.
После перекрытия — получится ли захватить снова
В реальности цель исчезает за деревом, стеной, мостом. Алгоритм использует модель движения, чтобы предположить, где она появится, и захватывает снова, как только перекрытие закончилось; более слабый алгоритм теряет сопровождение, и оператору приходится снова обводить цель вручную. Никто не может обещать 100 % повторного захвата, но за одну длинную задачу разница между «теряет снова и снова» и «держит всё время» становится очень большой.
Ночью переход на тепловизионный канал — это другая работа
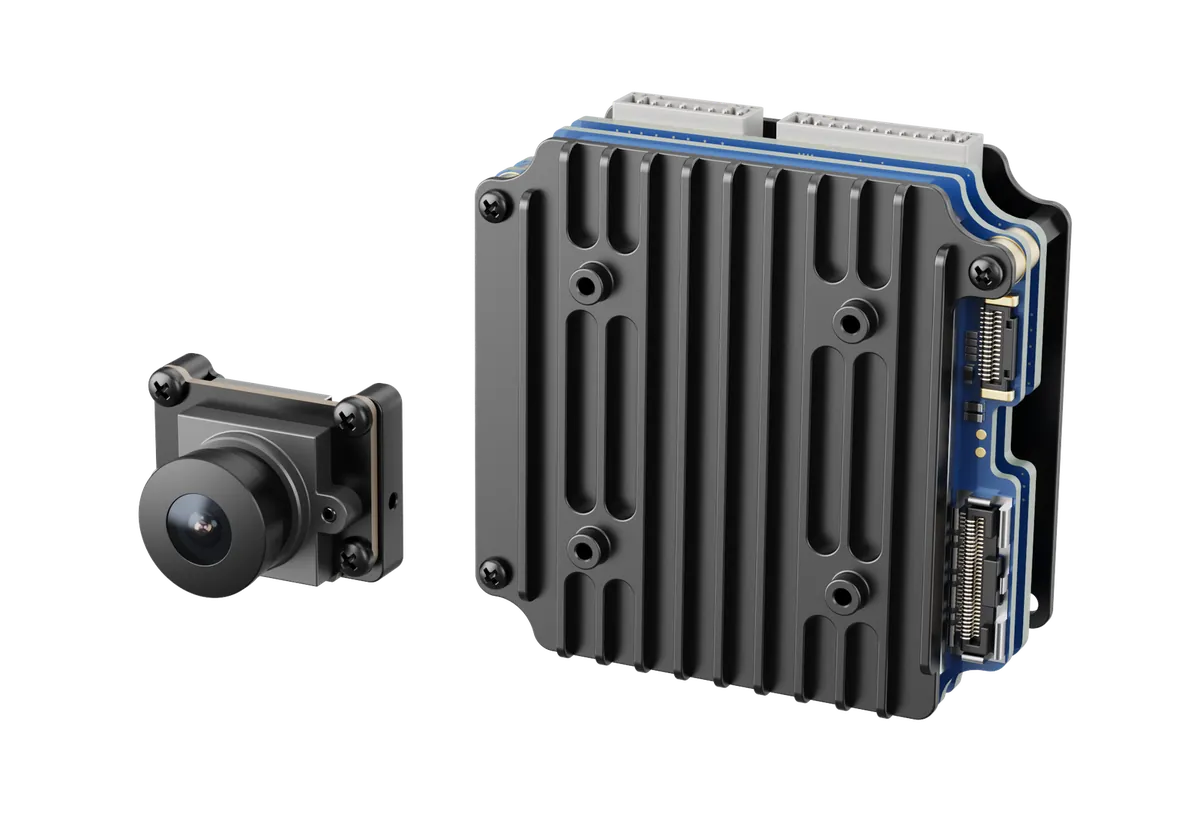
Когда темнеет, видимый диапазон практически бесполезен, и рабочим становится тепловизионный канал. В тепловизионном канале человек — это светлое пятно в кадре, и вести его совсем не то же самое, что днём гнаться за цветной целью: когда температурный контраст мал, а фон насыщен, пятно размывается в фоне. Это и есть причина существования двух- и трёхканальных модулей: видимый диапазон для деталей днём, тепловой — чтобы сохранить непрерывность ночью.
Пять модулей сопровождения, параметры на стол
Сразу уточним: у всех пяти геолокация цели указана как CEP 10 м. Разница не в том, «насколько точно он передаёт», а в том, «как долго он может видеть и насколько чётко». Всё ниже — заводские калибровочные данные.
| Модель | Видимый канал | Тепловой канал | Дальность распознавания (взрослый) | Масса | Потребление в режиме |
|---|---|---|---|---|---|
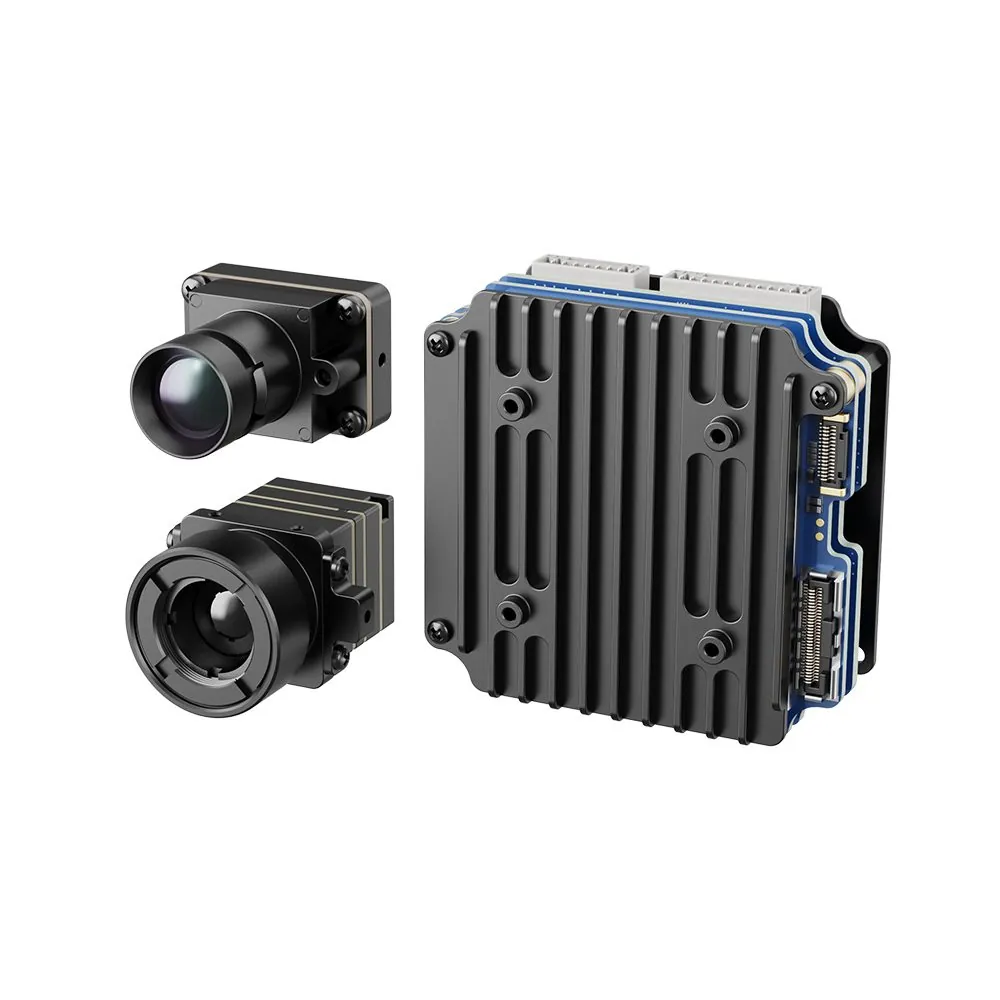
| PUDD075CW | Широкоугольный 1,75 мм, 1280×720 @100fps | Нет | День >80 м | Камера 10 г + модуль ИИ 42 г | ≤3 Вт |
| PUDD075CLT | 16,26 мм, 1080p @50fps | 384×288, 10 мм | День >600 м; ночь, городская слабая освещённость >100 м | 35 г + 56 г | ≤5 Вт |
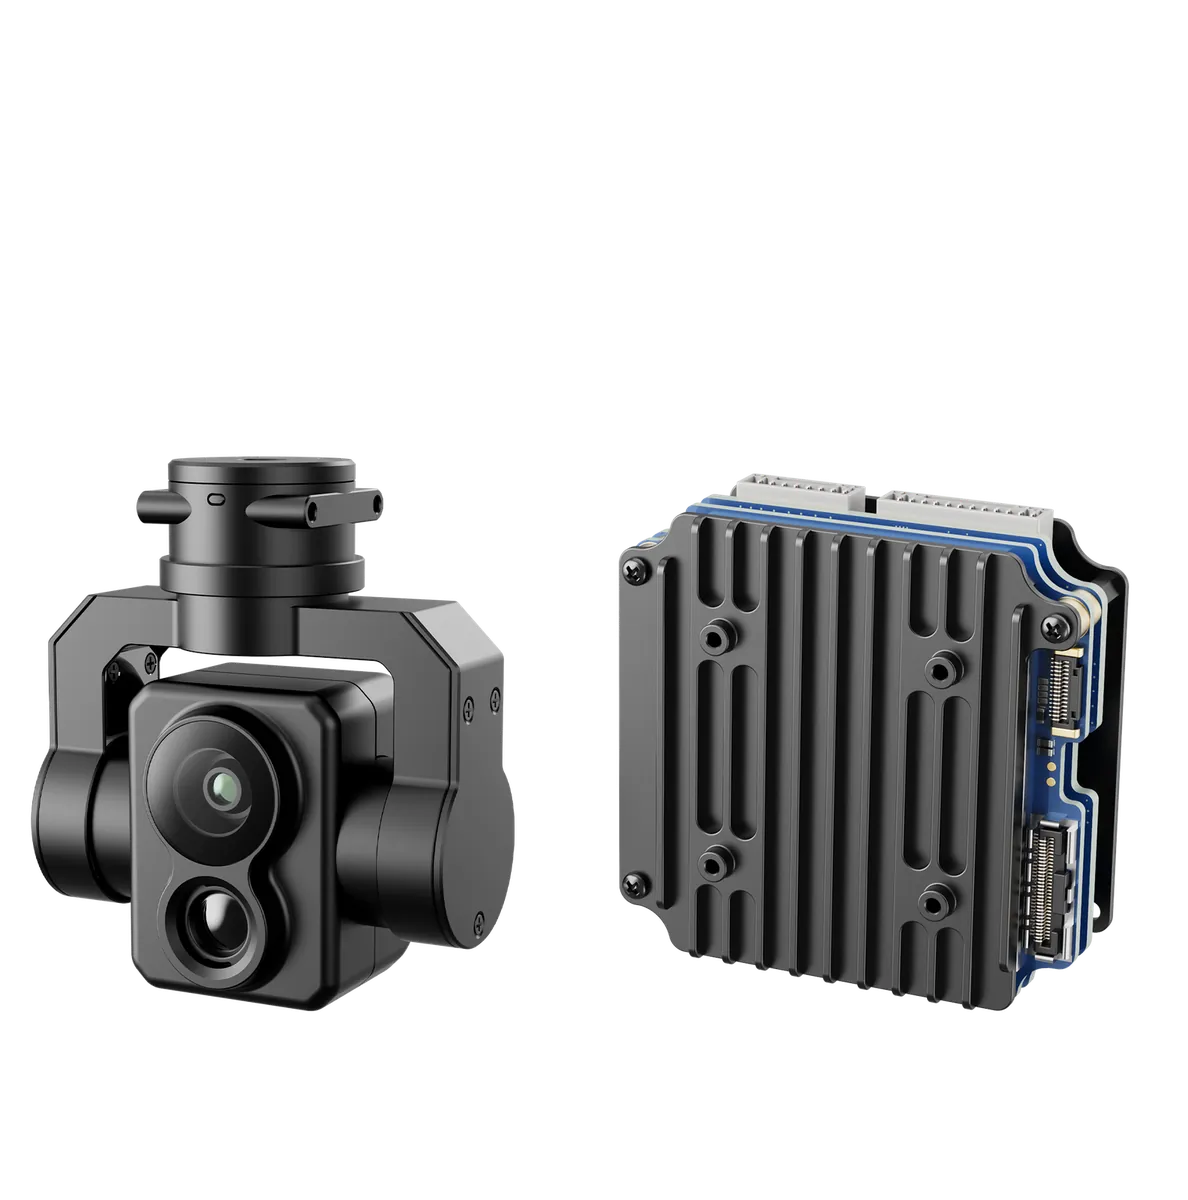
| PUDD075CCT | Теле 16,26 мм + широкий 1,75 мм | 384×288, 10 мм | Теле днём >600 м / широкий >80 м; ночью >100 м | 43 г + 56 г | ≤7 Вт |
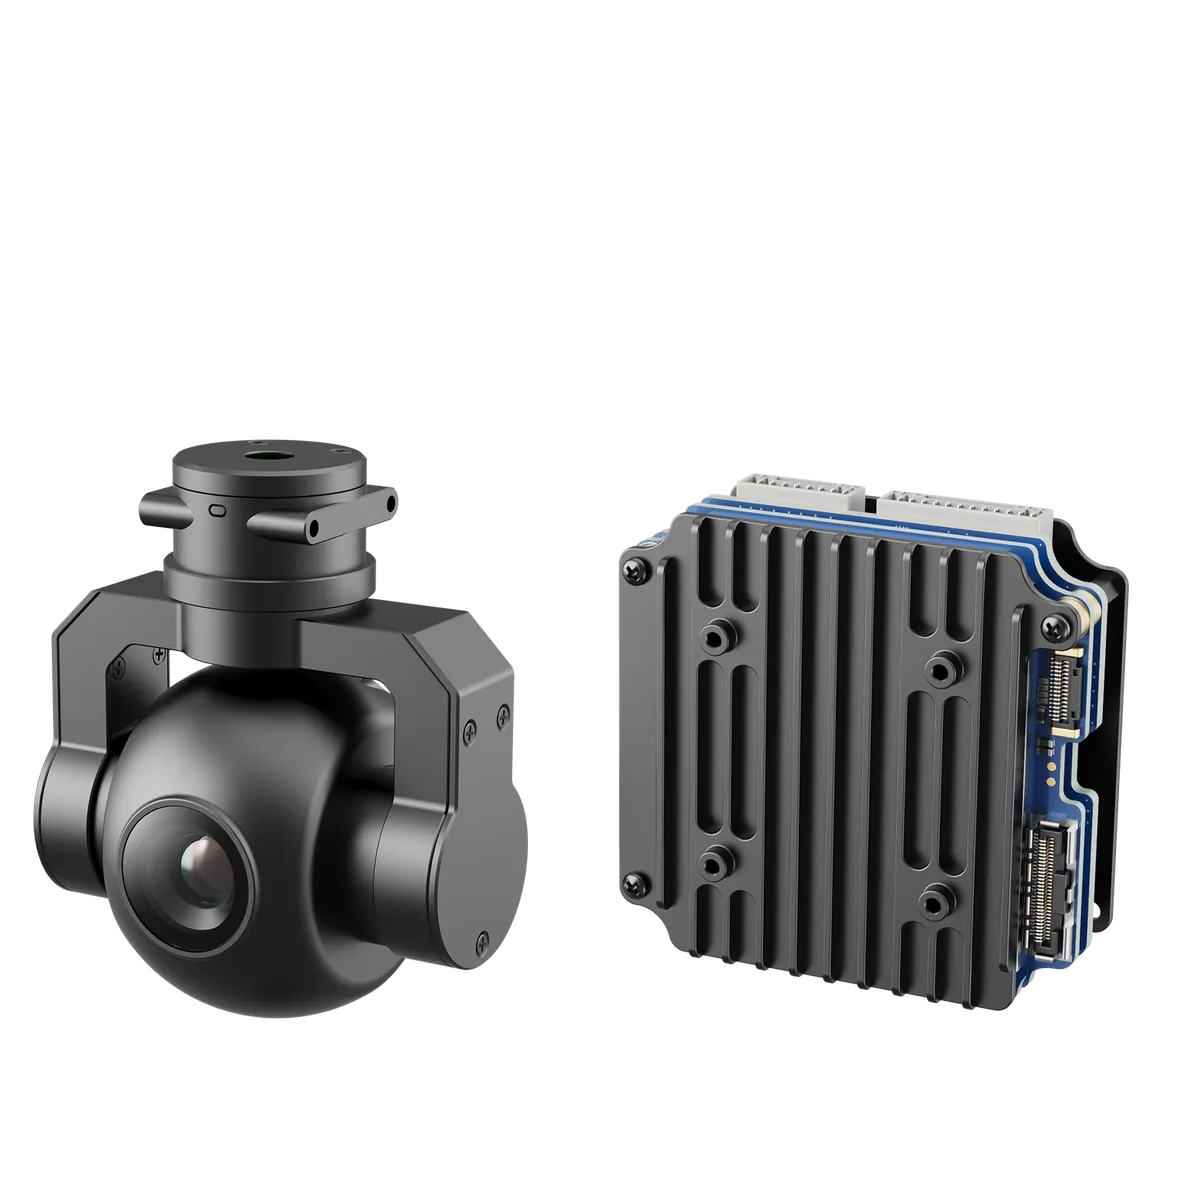
| PUDD075S | Варианты 8 / 12 / 16 / 25 мм | Нет | Ночь >170 / 250 / 330 / 500 м (по фокусу) | Подвес 70 г + модуль ИИ 56 г | ≤10 Вт |
| PUDD075GT1/2/3 | 48 Мп, 4,7 мм, фото 8K / видео 4K | GT1 256×192@7 мм; GT2 384×288@9,1 мм; GT3 640×512@9,1 мм | День >400 м; ночь >400–500 м | Подвес 75–95 г + модуль ИИ 56 г | ≤9 Вт |
В таблицах характеристик рядом стоят слова обнаружение, распознавание, сопровождение и определение координат, и они отвечают совсем не на один и тот же вопрос. Читать их как взаимозаменяемые — самая частая причина аварий:
| Термин | На что отвечает | Примерный критерий |
|---|---|---|
| Дальность обнаружения | Есть ли что-то в кадре | Цель занимает всего два-три пикселя — достаточно, чтобы увидеть силуэт |
| Дальность распознавания | Человек или машина — можно ли классифицировать | По критериям Джонсона цель занимает около 12 пикселей |
| Способность к сопровождению | Захватив, удержит ли | Зависит от контраста, движения цели и сервопривода подвеса |
| Точность координат | Верна ли переданная координата | CEP 10 м во всей линейке |
Один контринтуитивный момент нужно сказать прямо: видеть чётко не значит считать точно. Вы можете ясно опознать человека на километре и передать координату с ошибкой двадцать метров. Качество изображения и точность координаты — две независимые цепочки, и смешивать эти два числа в предложении — самый верный способ начать спорить на приёмке.
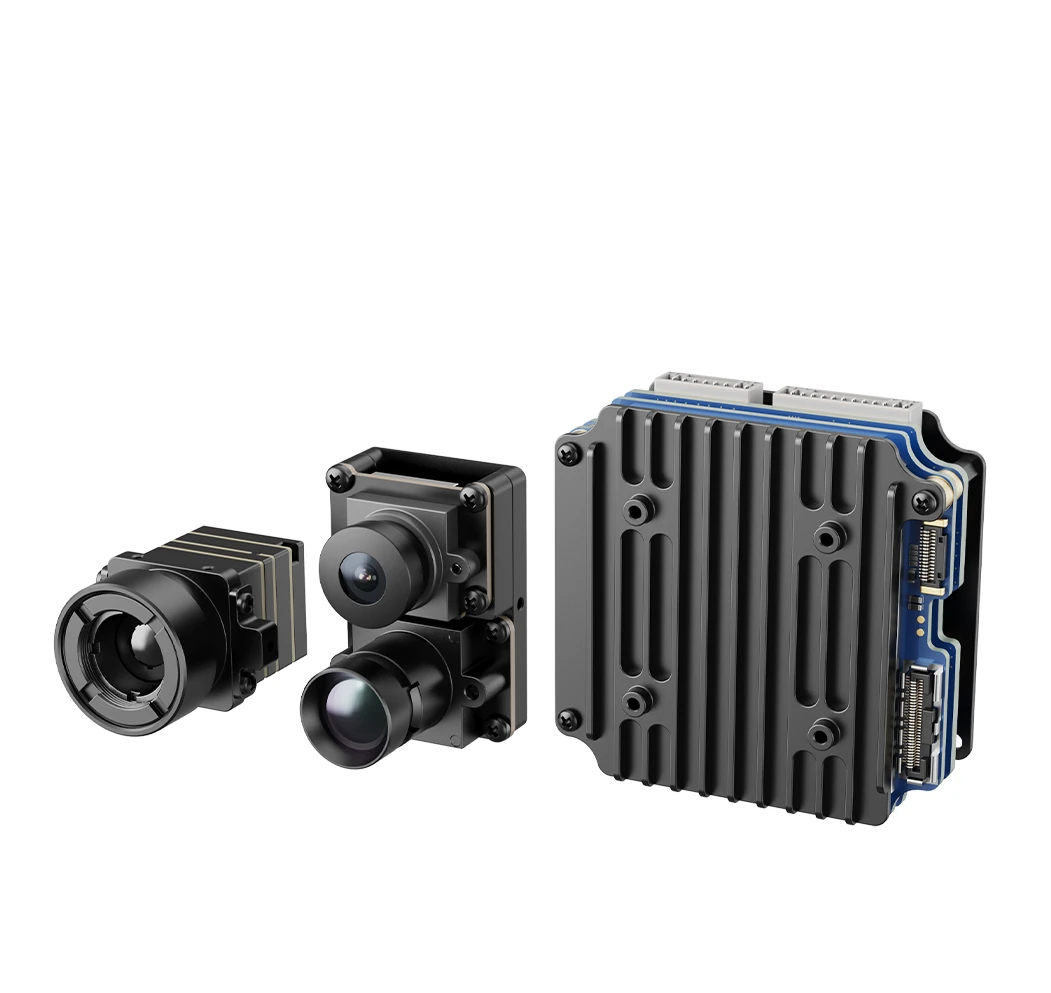
Разбор: пять мест, где геолокация цели чаще всего проваливается
Ошибка 1: считать, что «умеет сопровождать» равно «даёт координаты»
Сопровождение и геолокация — две разные цепочки внутри системы, и некоторые устройства умеют только сопровождать. Когда заказчик говорит «нужны координаты», сначала уточните, выдаёт ли его оборудование широту и долготу. Не отвечайте на задачу определения координат параметром сопровождения.
Решение: задайте один вопрос на этапе требований — «вам нужно обвести в кадре или отметить на карте». Этот вопрос экономит большую часть последующих споров.
Ошибка 2: передавать наклонную дальность как расстояние по земле
Лазер измеряет расстояние по прямой от объектива до цели. При большом угле наклона наклонная дальность и расстояние по земле расходятся сильно: при угле 30° и наклонной дальности 1000 м расстояние по земле составляет лишь около 866 м — разница 134 м. В пригороде или на промплощадке сотни метров достаточно, чтобы указать не то здание.
Решение: перед передачей убедитесь, что система выполняет пересчёт по углу наклона. Если нет — снизить аппарат ближе к высоте цели лучше, чем ничего, тогда два числа почти совпадут.
Ошибка 3: брать точность для идеальной погоды в гарантированные показатели
Точность в таблице указана при калибровочных условиях: видимость, влажность и отражательная способность цели идеальны. В пыли, дожде или тумане, либо когда цель сливается с температурой фона, реальный результат падает. Внесите номинал в договор как гарантию — и на сдаче он не сойдётся.
Решение: читайте номинал как потолок и оставляйте запас в предложении. Никогда не пишите CEP 10 м как «каждая точка гарантированно в пределах 10 м».
Ошибка 4: игнорировать дрейф калибровки визирной оси
Это самое трудное для самопроверки. Когда калибровка ушла, на экране ничего не видно: рамка цели по-прежнему в центре, а координата уже сместилась. Обнаружить это можно только сверкой по объекту с известными координатами.
Решение: включите перекалибровку в регламент обслуживания и проверяйте её отдельно после перевозки, удара или замены нагрузки.
Ошибка 5: оценивать высоту цели на глаз
Без измерения лазером в реальном времени высоту цели можно только предполагать, и за это допущение обычно никто не отвечает. Стоит цель на ровной земле или на крыше — точка падения может уйти на сотни метров.
Решение: измеряйте лазером всегда, когда можете; когда приходится оценивать, говорите заказчику, что это оценка, и не сдавайте её как измерение.
Одной фразой
Сопровождение прижимает цель к кадру, геолокация — к карте, а между ними идёт цепочка из ориентации аппарата, угла подвеса и наклонной дальности лазера. Разложите CEP 10 м — и большая часть того, что решает исход, находится не в подвесе, а в положении аппарата и калибровке визирной оси. Поэтому когда заказчик спрашивает «может дать координаты», правильный вопрос не «какой подвес точнее», а «здорова ли цепочка позиционирования и ориентации моего аппарата». Механика самого сопровождения — в статье Модули ИИ-сопровождения, а ловушки дальномера — в статье Лазерный дальномер подвеса.
Нам нужен ваш сценарий
Геолокацию цели не решить параметрами — её нужно сверить с вашей задачей. Пришлите задачу: что нужно сопровождать, на какой примерно дальности, какая это платформа, есть ли RTK и кто использует координаты — мы сложим эти пункты и скажем, достигает ли такая конфигурация нужной вам точности координат.
- Системные интеграторы (граница, аварийные службы, энергетика) → укажите тип цели и радиус работы; мы от требуемой точности координат идём назад к тому, что должны дать позиционирование аппарата и калибровка подвеса
- Дистрибьюторы (когда конечный заказчик сомневается) → пришлите условия работы, и мы подтвердим выбор модуля и совместимость с платформой
- Нужна большая дальность или точность → это идёт через «поиск вне каталога»; опишите требование по точности и условия работы, и наша цепочка поставок внутри Китая подберёт модель
Как ответить: оставьте сообщение на странице запроса сайта с пометкой «подбор для геолокации цели», и техническая команда ответит в течение 24 часов. Консультация по подбору бесплатна.
Частые вопросы
Можно ли координаты с подвеса сразу импортировать в картографическую программу?
Да — на выходе стандартный формат широты и долготы. Один момент: перед импортом уточните систему координат (WGS84 или локальная закрытая сетка). Ошибётесь здесь — сдвинется всё целиком.
CEP 10 м — это значит, что каждая точка в пределах 10 м?
Нет. CEP — это круговая вероятная ошибка: примерно половина результатов попадает в радиус 10 м, а половина — за него. Мы пишем CEP, а не «±10 м», именно чтобы подчеркнуть: это распределение, а не потолок.
Может ли подвес без лазерного дальномера делать геолокацию цели?
Может, но точность заметно страдает и сильно зависит от допущения о высоте цели. Для реальной задачи передачи координат выбирайте конфигурацию с лазерным дальномером. Подробности о наклонной дальности и угле падения — в статье Лазерный дальномер подвеса.
Насколько геолокация движущейся цели хуже, чем неподвижной?
Фиксированного множителя нет. Разница идёт в основном от перекрытий и контраста. Когда цель всё время видна и контраста хватает, результаты близки; как только её часто перекрывают или ночью тепловой контраст мал, ошибка заметно растёт.
Если у всех пяти модулей точность одинакова, как выбирать?
Выбирайте по «как долго он может видеть», а не по точности. Для непрерывного сопровождения движущейся цели днём и ночью берите трёхканальный PUDD075CCT; только днём на лёгком аппарате достаточно PUDD075CW; чтобы ночью видеть дальше, идите к тепловизору 640×512 в PUDD075GT3. Механика — в статье Модули ИИ-сопровождения.
Можно ли вывести координаты поверх живого видео, чтобы читать их на ходу?
Да — вывод OSD это штатная возможность, рамка цели и координаты могут идти вместе поверх видео. Какие поля выводятся и как они расположены, зависит от вашего ПО наземной станции.
Если у аппарата нет RTK, насколько хуже переданные координаты?
Разница может быть решающей. Погрешность положения аппарата переходит на цель один к одному, а точность обычного GPS сама по себе порядка метров, так что координата цели колеблется в том же порядке. Для задач с передачей координат на уровне метра RTK — это предварительное условие, а не опция.
Отказ от ответственности: параметры в статье — заводские характеристики наших модулей. Пересчёты угловой погрешности и наклонной дальности — примерные вычисления, выведенные из геометрии, без учёта погрешности установки подвеса и погрешности решения ориентации полётного контроллера; фактическую точность координат нужно подтверждать измерением на конкретной платформе. Критерии Джонсона и характеристики сторонних производителей взяты из опубликованных технических материалов и служат только для пояснения общих принципов отрасли; они не являются заявлением о характеристиках нашей продукции.