先说一个数字:0.1 度。
吊舱的视轴只要偏 0.1 度,在 5 公里外,报出去的坐标就会偏出将近 9 米。0.1 度是什么概念?你伸直手臂,指甲盖的厚度对应的差不多就是这个角度。夜里在山里找一个人,9 米够不够说明问题,去过现场的心里都有数。
大部分人对"吊舱报坐标"的想象是:激光打一下,距离出来,坐标就跟着出来了。真跑起来完全不是这么回事。从"画面里框住了目标"到"报出一组经纬度",中间要串起三组数——飞机自己在哪、云台朝哪、目标多远,其中两组不在吊舱身上。这也是为什么同一个吊舱换一架飞机,报出来的坐标质量能差出一大截。
这篇分三层讲:坐标到底怎么算出来、我们为什么把精度标成 CEP 10 米、追一个动目标比盯一棵树难在哪。看完你至少能答上一个问题——客户问"能不能报坐标"的时候,你手上这套设备答不答得上来。
更新于 2026 年 10 月。本文参数取自我司在售模块的出厂规格;涉及行业惯例与第三方数据的部分已在文中标明来源。
报出去的不是距离,是坐标:中间还差三样东西
激光测距给你的是一个数:镜头到目标有多远。但"多远"不是坐标。要把它变成地图上的一个点,系统得同时知道三件事。
第一件是飞机在哪、朝哪,靠 GPS 加惯导和罗盘。第二件是云台相对飞机转了多少度,靠云台自己的编码器实时读。第三件才是目标多远,靠激光。三个数合起来,才能从飞机上伸出一条射线,射线末端落在哪里,哪里就是目标的经纬度。少任何一样,坐标都出不来。而这三样里,只有第三样是吊舱测的。
飞机不知道自己在哪,坐标就一定错
这条最直白,也最容易被跳过去:飞机的位置误差会原封不动地传到目标上。飞机 GPS 偏 5 米,目标坐标就偏 5 米;偏 10 米,就偏 10 米。一比一,不衰减。
这里没有"吊舱够好就能把误差救回来"这回事——射线的起点都错了,末端再准也没有意义。所以真正需要高精度报点的任务,要花力气的地方往往不是换吊舱,是把飞机的定位做成 RTK。
云台不知道自己朝哪,误差会被距离放大
第二笔账更隐蔽。视轴零点偏差是一个固定的小角度,但它造成的偏移会随距离线性放大,横向偏移大约等于"距离 × 偏差角"。算一遍就清楚:
| 目标距离 | 视轴偏 0.1° | 视轴偏 0.5° | 视轴偏 1° |
|---|---|---|---|
| 500 米 | 约 0.9 米 | 约 4.4 米 | 约 8.7 米 |
| 1 公里 | 约 1.7 米 | 约 8.7 米 | 约 17.5 米 |
| 2 公里 | 约 3.5 米 | 约 17.5 米 | 约 34.9 米 |
| 5 公里 | 约 8.7 米 | 约 43.6 米 | 约 87.3 米 |
看最后一行。同样是 0.1 度,在 5 公里外就是 8.7 米。要命的是这 0.1 度在画面上根本看不出来,目标框还是正正的。目标定位最麻烦的地方就在这里:算错了,画面上不会有任何提示。
视轴零点还会漂。装卸、磕碰、长时间震动之后,那个零点会悄悄跑掉。所以标定不是装好一次就完事,它得进运维流程。校准漂移这件事在微型吊舱 SWaP 预算里讲过,这里不重复。
为什么我们标 CEP 10 米,不写成"±10 米"
有客户看参数表会问:手机都定位到几米了,你们吊舱怎么才 10 米?这两个"定位"压根不是一回事。手机测的是手机自己在哪,靠卫星直连;吊舱要算的是画面里那个东西在哪,中间隔着一架在飞的飞机、一个在转的云台、一束打出去还得靠回波返回的激光。
我们把精度写成 CEP 10 米,不是随手取了个整数。CEP 是圆概率误差,含义是大约一半的定位结果落在这个半径的圆里,另一半在圆外。它描述的是分布,不是上限。写成"±10 米"会让人理解成每个点都在 10 米以内,那是另一个意思——把一个一半概率的数说成保证值,验收时第一个吵架的就是这里。
那这 10 米都是谁贡献的?拆开看:
| 误差来源 | 怎么传进来 | 能不能压下去 |
|---|---|---|
| 飞机自身定位 | 一比一传给目标 | 能,上 RTK 效果最直接 |
| 云台视轴标定 | 被距离放大(见上表) | 能,靠出厂标定加定期复标 |
| 激光斜距 | 随距离、天气、目标反射率变大 | 部分能,换更好的模块或缩短作业距离 |
| 目标高度假设 | 折算水平距离时假设错就整体偏 | 能,用激光实测代替估算 |
四项摊开就看得出来,10 米里真正属于吊舱自己的那一份其实不大,大头是飞机定位和视轴标定。所以想把报点精度做上去,先看飞机。这也是我们在选型阶段会反复问"你这架飞机是什么平台、有没有 RTK"的原因——这个答案比吊舱型号更能决定最终结果。
顺带说一句行业里的口径习惯。激光本身可以做到 ±1 米的测距精度,但最后报出去的点位精度往往在几十米量级,差的那十倍就是姿态和角度解算吃掉的。所以看到"激光精度 ±1 米"不要直接理解成"报点精度 1 米",中间还隔着好几层。
追动目标,比盯一棵树难在哪
客户提需求时最常出现的词是"追人""追车"。盯着固定目标,系统算一次就完事;追动目标,得在它一直在跑的前提下持续算下去,难点集中在三个地方。
目标在动,云台得追得上
目标在画面里跑得多快,取决于它实际多快、以及你离它多远。离得近、跑得快,一帧之间目标就能窜出一大截,算法稍慢就脱手。这也是近距广角端需要高帧率的原因——我们的 PUDD075CW 和 PUDD075CCT 短焦通道做到 1280×720 @ 100fps,就是为了让快速横移的目标不至于在两帧之间滑丢。
被挡住之后,还能不能重新咬住
真实场景里目标会消失在树后、墙后、桥下。算法会用运动模型去推测它接下来往哪走,遮挡一过立刻重新咬上;差一点的算法就此丢线,得靠人重新框选。没有哪家能保证百分之百重捕,但在一次长任务里,"反复丢失"和"始终咬住"的差别会被放得很大。
夜里切到热通道,跟起来是另一种活
天黑了可见光基本失效,能动的是热成像。热通道里人是画面上的一个亮斑,跟它和白天追一个彩色目标完全是两种手感——温差小、背景杂的时候,亮斑会糊进背景里。这就是双光、三光模块存在的理由:白天用可见光认细节,夜里靠热成像保住连续性。
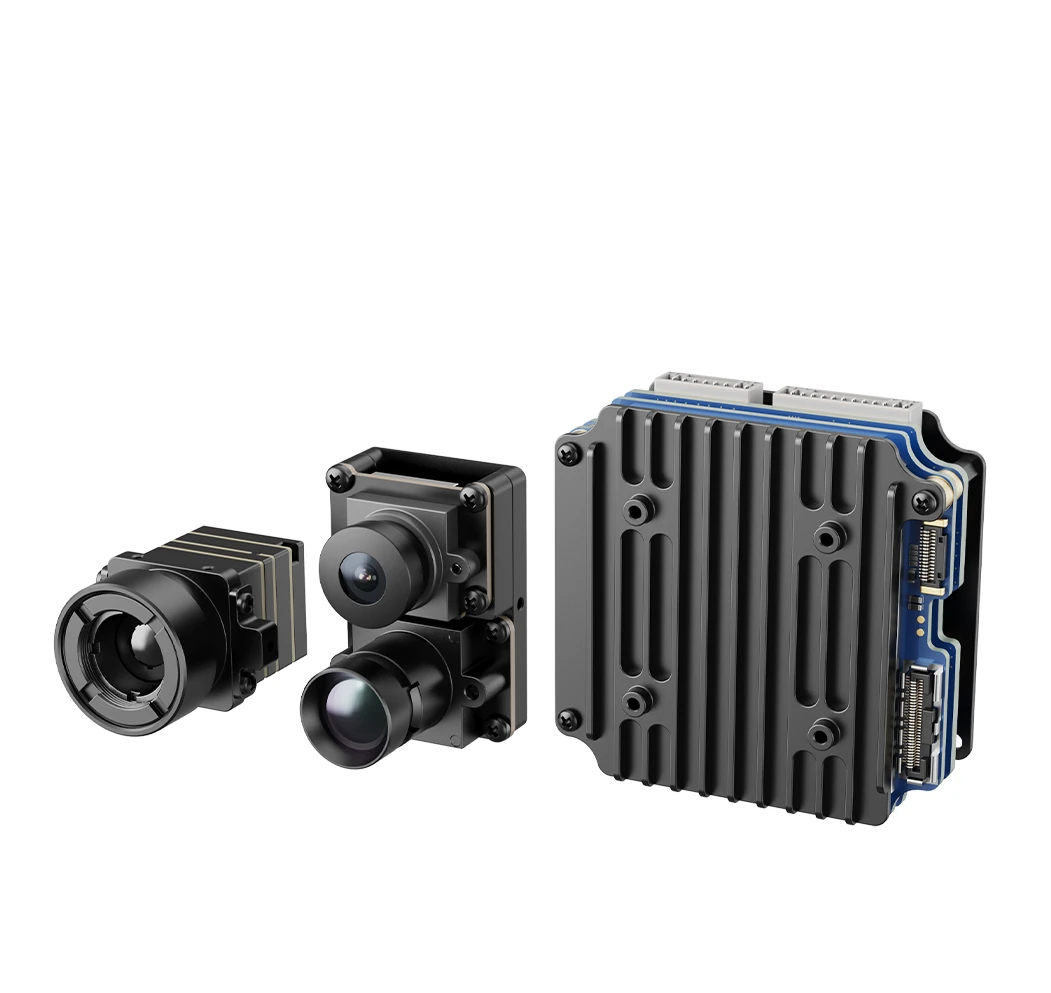
五款追踪模块,参数摆在这里
先说清楚一点:这五款的目标定位精度都是 CEP 10 米,差别不在"报得准不准",在"能不能一直看得见、看得清"。下面都是出厂标定值。
| 型号 | 可见光 | 红外 | 识别距离(对成人) | 重量 | 稳态功耗 |
|---|---|---|---|---|---|
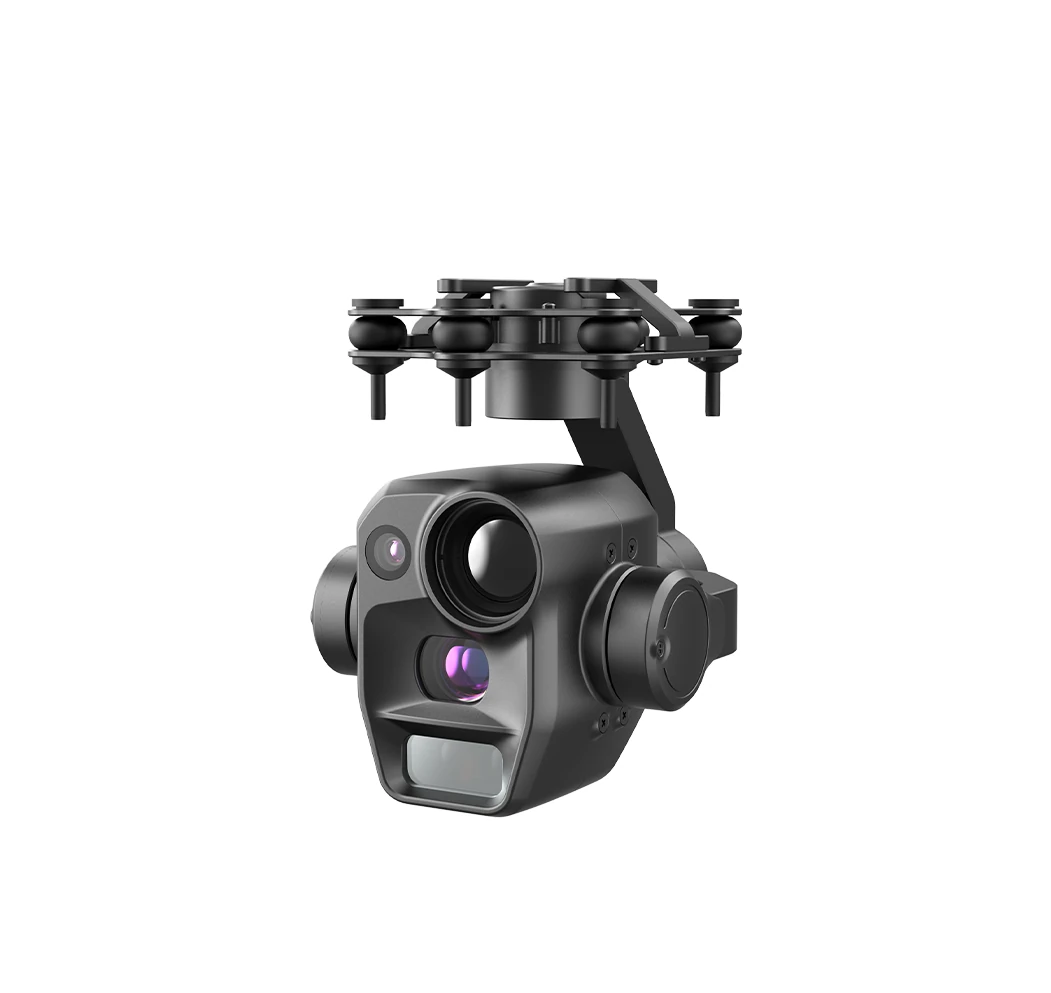
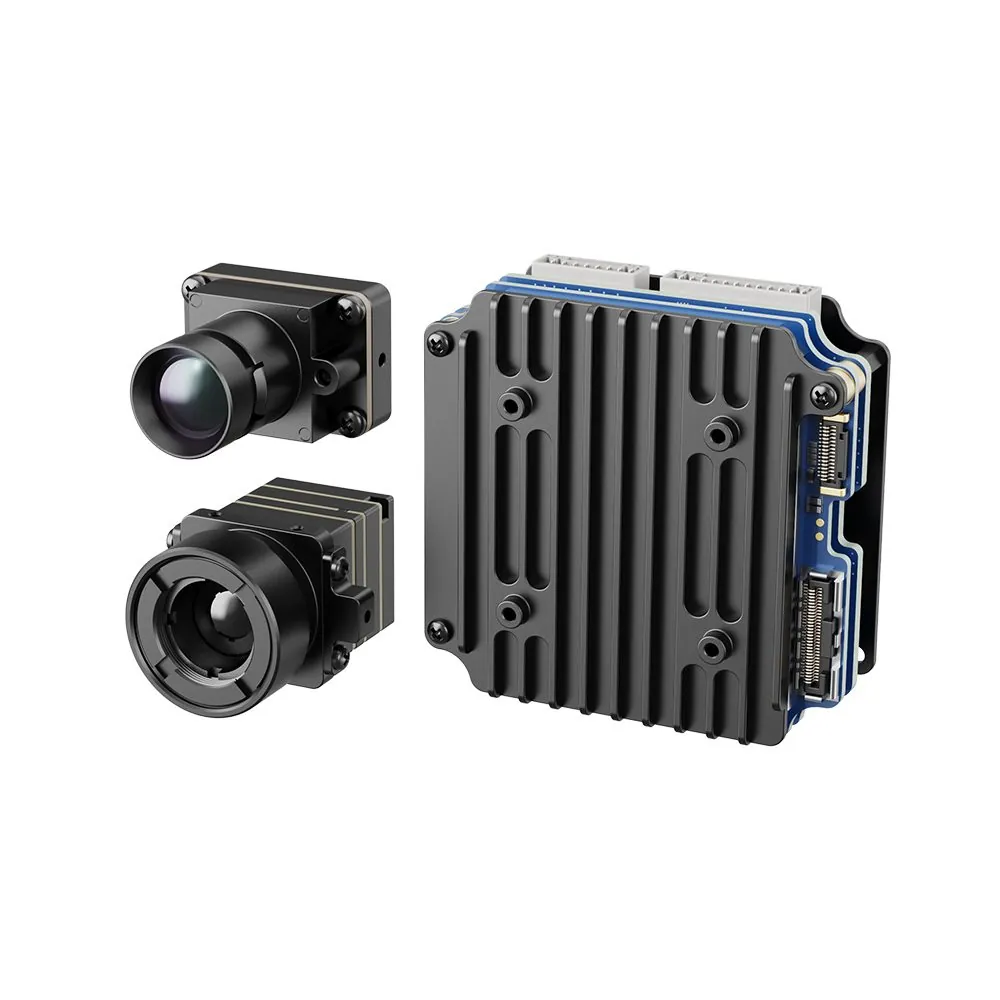
| PUDD075CW | 1.75mm 广角,1280×720 @100fps | 无 | 昼间 >80m | 相机 10g + AI 模块 42g | ≤3W |
| PUDD075CLT | 16.26mm,1080p @50fps | 384×288,10mm | 昼 >600m;夜间城市微光 >100m | 35g + 56g | ≤5W |
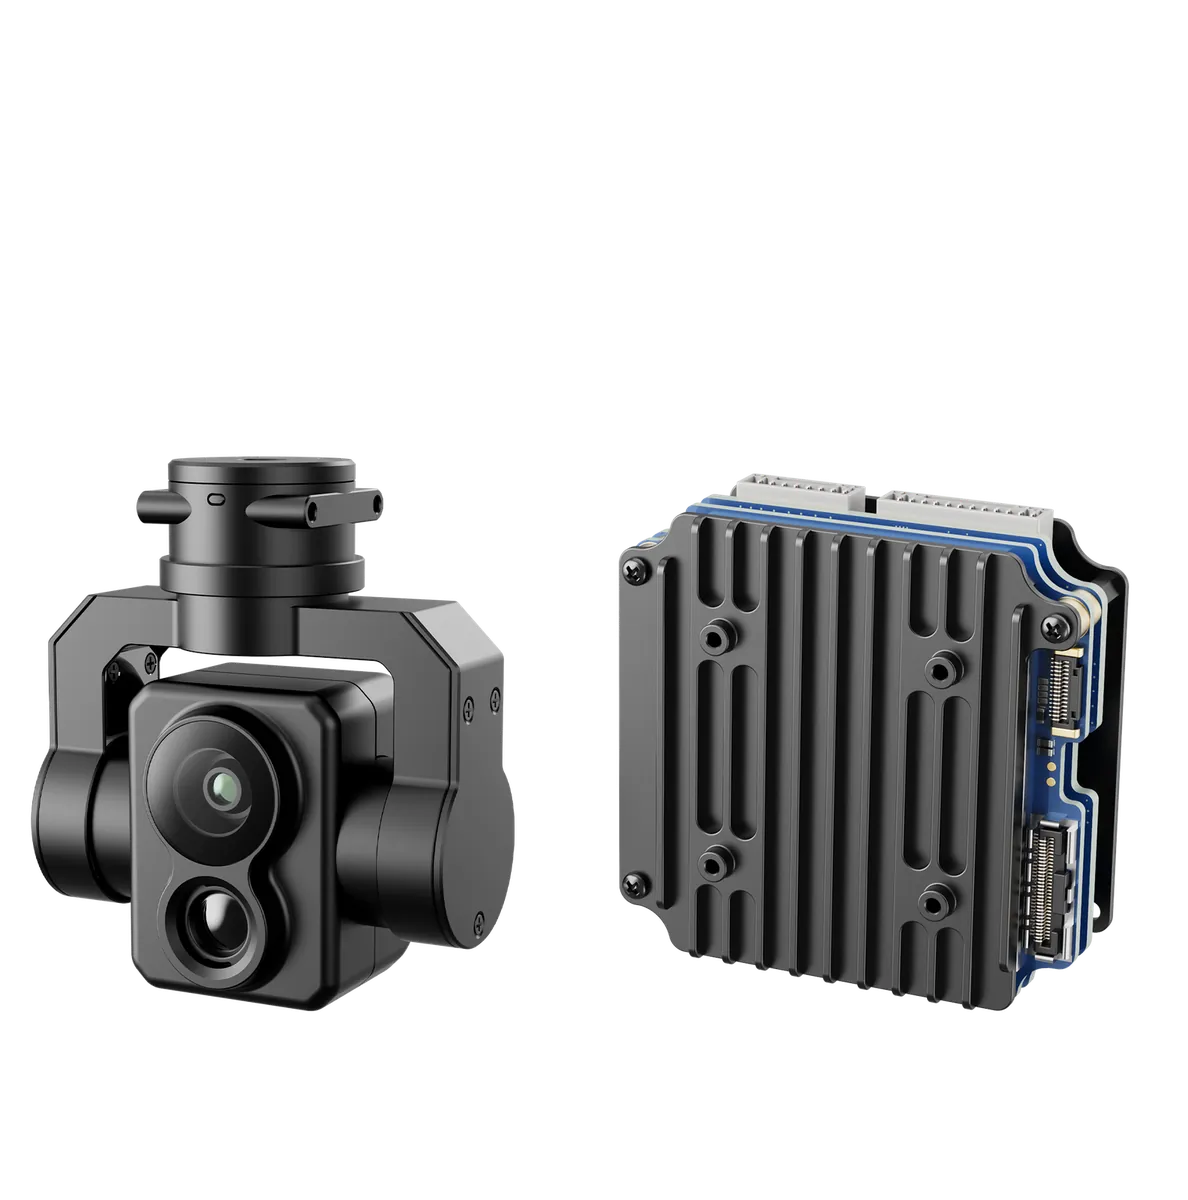
| PUDD075CCT | 16.26mm 长焦 + 1.75mm 短焦 | 384×288,10mm | 长焦昼 >600m / 短焦 >80m;夜间 >100m | 43g + 56g | ≤7W |
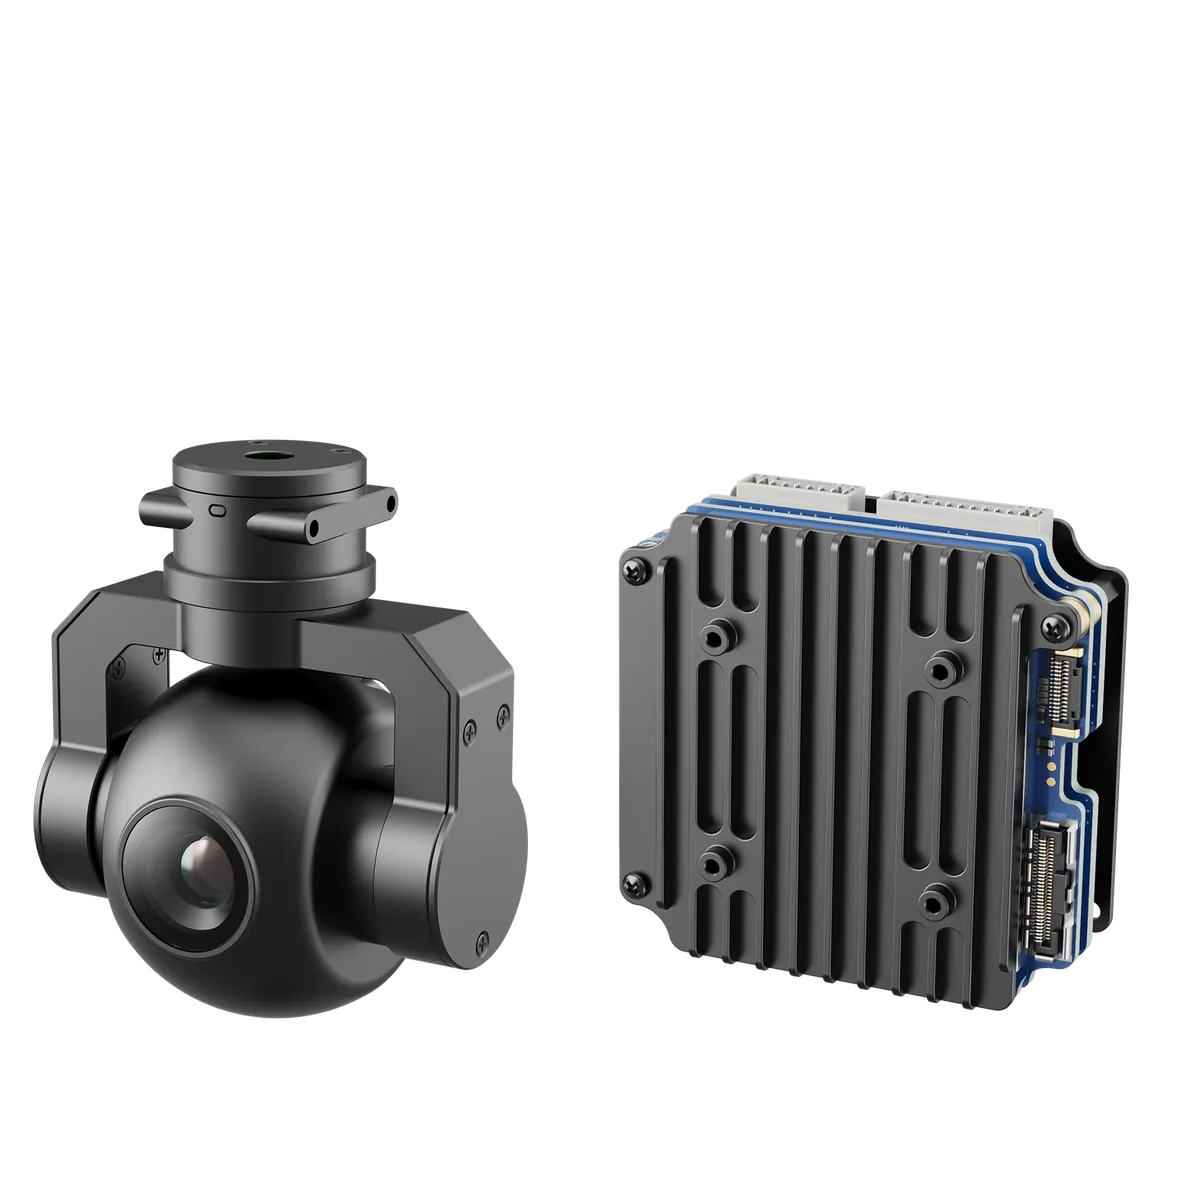
| PUDD075S | 8 / 12 / 16 / 25mm 可选 | 无 | 夜间 >170 / 250 / 330 / 500m(按焦距) | 云台 70g + AI 模块 56g | ≤10W |
| PUDD075GT1/2/3 | 4800 万,4.7mm,8K 拍照 / 4K 录像 | GT1 256×192@7mm;GT2 384×[email protected];GT3 640×[email protected] | 昼 >400m;夜间 >400–500m | 云台 75–95g + AI 模块 56g | ≤9W |
参数表上会同时出现探测、识别、跟踪、定位这几个词,它们回答的根本不是同一个问题,混着读是最常见的事故来源:
| 说法 | 它回答什么 | 大致标准 |
|---|---|---|
| 探测距离 | 画面里有没有东西 | 目标只占三两个像素,够看出个轮廓 |
| 识别距离 | 是人是车,能不能分类 | 按 Johnson 判据,目标约占 12 个像素 |
| 跟踪能力 | 锁住之后能不能一直咬住 | 看对比度、目标运动和云台伺服 |
| 定位精度 | 报出去的坐标准不准 | 全系 CEP 10 米 |
有一个反直觉的点必须讲明白:看得清,不等于算得准。你可能在一公里外就清楚认出那是个人,报出去的坐标却偏了二十米。画面质量和坐标精度是两条独立的链子,给客户写方案时把这两个数混着用,最容易在验收阶段扯皮。
复盘:目标定位最容易翻车的五个地方
坑 1:以为"能跟踪"就等于"能报坐标"
跟踪和定位在系统里是两条链路,有的设备只有跟踪、没有定位。客户说"要坐标"的时候,先确认他手上那套东西到底有没有输出经纬度的能力,别拿跟踪参数去接定位的活。
解法:需求阶段就问一句"你要的是画面里框住,还是地图上标出点"。这一句话能省掉后面大半扯皮。
坑 2:把斜距当水平距离报出去
激光测出来的是镜头到目标的斜线距离。俯角一大,斜距和地面距离差得很远:俯角 30°、斜距 1000 米时,水平距离只有约 866 米,差 134 米。城郊或厂区里,一百多米足够指错一栋楼。
解法:报之前确认系统做了俯仰角折算。没有折算的话,宁可把飞机降到接近目标高度再测,两个数才基本重合。
坑 3:拿理想天气的精度去写保障指标
参数表上的精度都是在标定条件下列的,能见度、湿度、目标反射率都理想。真到了沙尘、雨雾,或者目标贴在背景温度里,实际结果会打折。把标称值当保证值写进合同,交付时对不上。
解法:标称值按"上限"理解,方案里留余量。别把 CEP 10 米写成"保证每个点都在 10 米内"。
坑 4:忽略视轴标定会漂
这是最难自查的一个。标定漂了,画面上完全看不出来——目标框还是正中,坐标已经偏了。只有拿一个已知坐标的参照物去对,才能发现。
解法:把复标写进运维流程,装卸、磕碰、换装之后重点查一遍。
坑 5:目标高度随手估
没有激光实时测距的时候,目标高度只能靠假设,而这个假设往往没人管。目标站在平地还是楼顶,落点能差出几百米。
解法:有条件就上激光实测;只能估算时,跟客户讲清楚这是估算,别当实测交出去。
一句话总结
跟踪是把目标按在画面里,定位是把目标按在地图上,中间隔着飞机位姿、云台角度和激光斜距这条链子。把 CEP 10 米拆开看,决定成败的大半不在吊舱身上,而在飞机定位和视轴标定。所以客户问"能不能报坐标",正确的问题不是"哪个吊舱最准",是"我的飞机定位和姿态数据链通不通"。跟踪本身的机制可以看AI 智能跟踪模块那篇,激光测距那一环的坑看吊舱激光测距。
我们需要你的场景
目标定位靠参数谈不出结论,得拿你的任务来对。把任务发过来——要跟踪什么、大概多远、飞机是什么平台、有没有 RTK、报出的坐标交给谁用——我们把这几项叠起来算一遍,告诉你这套配置能不能达到你要的点位精度。
- 行业集成商(边境、应急、电力项目)→ 说明目标类型和作业半径,我们按点位精度要求反推对飞机定位和云台标定的要求
- 经销商(客户拿不准设备够不够)→ 把客户的作业条件发来,我们给出模块选型加平台适配的确认
- 需要更远距离或更高精度的配置 → 走"目录外找货",把精度要求和作业条件写清楚,国内供应链帮你配型号
回复方式:在网站 询盘页面留言,注明"目标定位选型",24 小时内技术团队回复。选型咨询不收费。
常见问题 FAQ
吊舱报出来的坐标,能直接导进地图软件用吗?
可以,输出的就是标准经纬度格式。有一点要注意:导入前确认坐标系(WGS84 还是当地加密坐标),这一步弄错了整体会平移。
CEP 10 米,是不是每个点都偏不超过 10 米?
不是。CEP 是圆概率误差,含义是大约一半的结果落在 10 米半径内,另一半在外面。写成 CEP 而不是"±10 米",就是为了说清这是个分布,不是上限。
没有激光测距的吊舱,能不能做目标定位?
能做,但精度会差不少,而且严重依赖目标高度的假设。真要做报点任务,建议选带激光测距的配置。原理细节看吊舱激光测距里关于斜距和入射角的部分。
动目标定位比静目标差多少?
没有一个固定倍数,差距主要来自遮挡和对比度。目标一直可见、对比度够的时候,两者接近;一旦频繁被挡,或者夜间热通道里温差小,误差会明显变大。
五款模块精度一样,那到底怎么选?
看"能不能一直看得见",不看精度。要昼夜连续跟动目标,选三光的 PUDD075CCT;只白天用、挂轻量机,PUDD075CW 就够;夜里要看得更远,上 PUDD075GT3 的 640×512 红外。原理看AI 智能跟踪模块。
坐标能不能压在实时画面上,边看边读?
可以,OSD 叠加是常规能力,目标框和坐标能一起压在视频上。具体叠哪些字段、怎么排版,取决于你用的地面站软件。
飞机没有 RTK,报点精度会差多少?
差别可能就是决定性的。飞机定位误差是一比一传给目标的,普通 GPS 的定位精度本身就在几米量级,叠上去之后目标坐标也在这个量级波动。需要米级报点的任务,RTK 基本是前提,不是可选项。
免责声明:本文参数取自我司在售模块的出厂规格。文中的角度误差换算与斜距折算为按几何关系推导的示例计算,未计入吊舱安装偏差与飞控姿态解算误差,实际点位精度需按具体平台实测确认。文中引用的 Johnson 判据与第三方厂商规格来自公开发布的技术资料,仅用于说明行业通用原理,不构成对我司产品的性能声明。