Empecemos por un número: 0,1 grados.
Si el eje de mira de un cardán se desvía solo 0,1 grados, a 5 km las coordenadas que reporta se van casi 9 metros. ¿Cuánto es 0,1 grados? Estira el brazo y el grosor de una uña corresponde más o menos a ese ángulo. Cuando buscas a una persona en una montaña de noche, lo que significan 9 metros sobre el terreno lo sabe cualquiera que haya estado en esa salida.
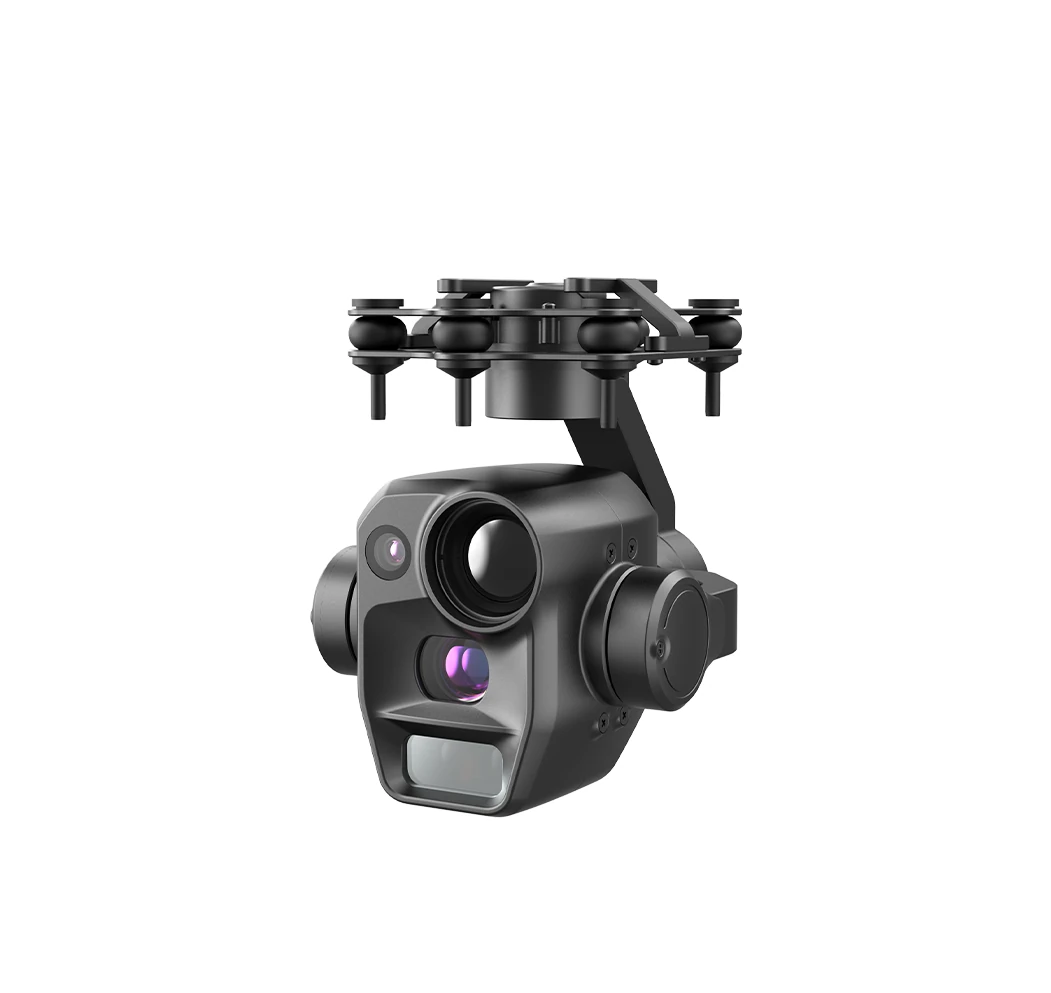
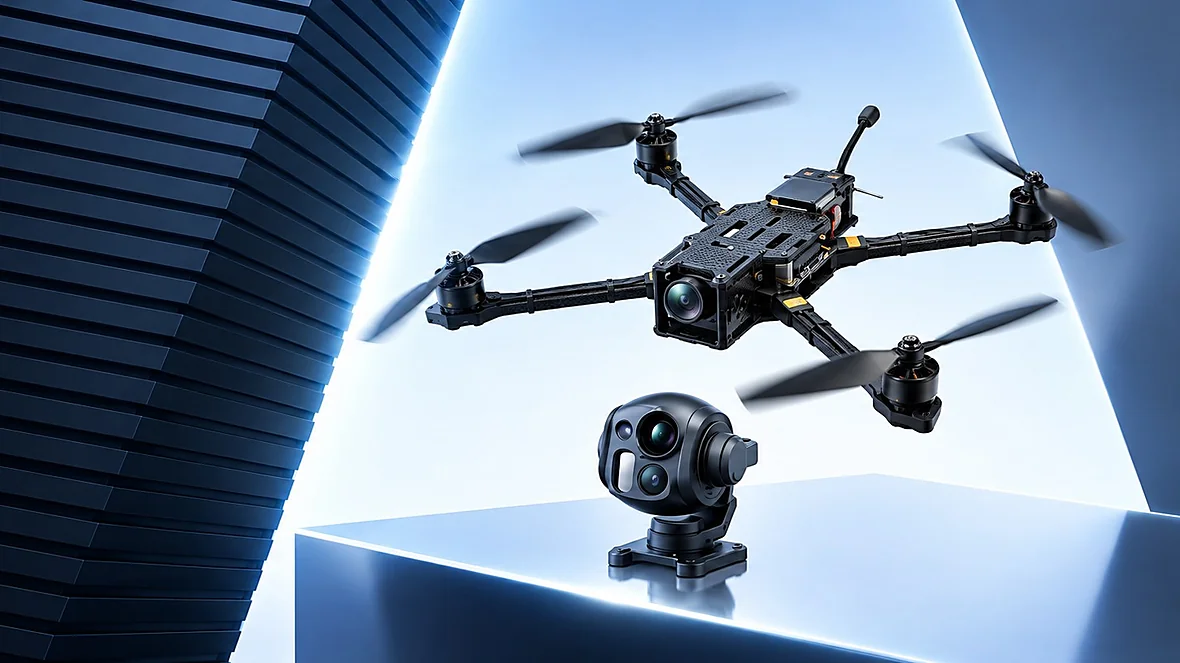
La mayoría imagina que la geolocalización con cardán funciona así: disparas el láser una vez, sale la distancia y las coordenadas vienen con ella. En campo no es nada parecido. Pasar de "el objetivo está encuadrado en pantalla" a "aquí está su latitud y longitud" exige encadenar tres conjuntos de datos: dónde está la aeronave, hacia dónde apunta el cardán y a qué distancia está el objetivo. Dos de esos tres no viven en el cardán. Por eso el mismo cardán en otra aeronave puede dar coordenadas de calidad completamente distinta.
Este artículo cubre tres cosas: cómo se calculan realmente las coordenadas, por qué declaramos la precisión como CEP 10 m y por qué seguir un objetivo en movimiento es más difícil que vigilar un árbol. Al terminarlo deberías poder responder una pregunta: cuando un cliente dice "¿puede dar coordenadas?", ¿el equipo que tienes entre manos realmente lo hace?
Actualizado en octubre de 2026. Los parámetros de este artículo son especificaciones de fábrica de nuestros módulos. Cuando nos referimos a prácticas del sector o a datos de terceros, se indica la fuente.
Lo que reportas no es una distancia, es una coordenada: y en medio hay tres cosas
Un telémetro láser te da un número: a qué distancia está el objetivo desde la lente. Pero "a qué distancia" no es una coordenada. Para convertirla en un punto sobre el mapa, el sistema tiene que conocer tres cosas a la vez.
La primera es dónde está la aeronave y hacia dónde mira, a partir del GPS más la navegación inercial y una brújula. La segunda es cuánto ha girado el cardán respecto a la aeronave, leído en tiempo real por los codificadores del propio cardán. La tercera es a qué distancia está el objetivo, del láser. Con las tres se puede trazar un rayo desde la aeronave; donde caiga el extremo de ese rayo está la latitud y la longitud del objetivo. Si falta cualquiera de las tres, no hay coordenada. De las tres, solo la tercera la mide el cardán.
Si la aeronave no sabe dónde está, la coordenada está mal
Esta es la más evidente y la que más se salta: el error de posición de la aeronave pasa entero al objetivo. Si el GPS de la aeronave se desvía 5 m, la coordenada del objetivo se desvía 5 m; si se desvía 10 m, se desvía 10 m. Uno a uno, sin atenuación.
Aquí no existe eso de "un cardán suficientemente bueno que rescate el error": si el origen del rayo ya está mal, un extremo preciso no significa nada. Por eso, en misiones que realmente necesitan coordenadas precisas, el esfuerzo suele ir no a un cardán mejor, sino a llevar la posicionamiento de la aeronave a nivel RTK.
Si el cardán no sabe hacia dónde apunta, el error crece con la distancia
El segundo punto es más sutil. La desviación del punto cero del eje de mira es un ángulo pequeño y fijo, pero el desplazamiento que provoca crece linealmente con la distancia: el desplazamiento transversal es aproximadamente "distancia × error angular". Echemos la cuenta:
| Distancia al objetivo | Eje de mira desviado 0,1° | Eje de mira desviado 0,5° | Eje de mira desviado 1° |
|---|---|---|---|
| 500 m | unos 0,9 m | unos 4,4 m | unos 8,7 m |
| 1 km | unos 1,7 m | unos 8,7 m | unos 17,5 m |
| 2 km | unos 3,5 m | unos 17,5 m | unos 34,9 m |
| 5 km | unos 8,7 m | unos 43,6 m | unos 87,3 m |
Mira la última fila. Los mismos 0,1 grados son 8,7 m a 5 km. Lo doloroso es que en pantalla esos 0,1 grados no se ven en absoluto: el recuadro del objetivo sigue justo en el centro. Ahí está el verdadero problema de la geolocalización de objetivos: cuando se equivoca, nada en la pantalla te lo avisa.
El punto cero del eje de mira además se desplaza. Tras el transporte, un golpe o muchas horas de vibración, ese cero se mueve en silencio. Así que la calibración no es una tarea única de instalación: pertenece al mantenimiento. La deriva de calibración se trata en Presupuesto SWaP de microcardanes y no la repetimos aquí.
Por qué declaramos CEP 10 m y no "±10 m"
Al leer la ficha técnica muchos clientes preguntan: si un teléfono se localiza con pocos metros de error, ¿por qué su cardán solo da 10 m? Estos dos tipos de "posicionamiento" no tienen nada que ver. Un teléfono mide dónde está el teléfono, directamente por satélite. Un cardán tiene que calcular dónde está un objeto del encuadre, y en medio hay una aeronave en vuelo, un cardán girando y un haz láser que debe salir y volver como reflejo.
Escribimos la precisión como CEP 10 m, y no es un número redondo al azar. El CEP es el error circular probable: significa que más o menos la mitad de los resultados caen dentro de un círculo de ese radio y la otra mitad fuera. Describe una distribución, no un techo. Escribir "±10 m" se entendería como "todos los puntos están dentro de 10 m", que es una afirmación distinta: y convertir una cifra de una probabilidad del cincuenta por ciento en un valor garantizado es justo donde empiezan las discusiones en la aceptación.
¿Y quién aporta esos 10 metros? Desglosémoslo:
| Fuente de error | Cómo entra | ¿Se puede reducir? |
|---|---|---|
| Posición de la aeronave | Pasa al objetivo uno a uno | Sí: el RTK es lo más directo |
| Calibración del eje de mira | Amplificada por la distancia (ver tabla anterior) | Sí: calibración de fábrica más recalibración periódica |
| Distancia inclinada del láser | Crece con la distancia, el clima y la reflectividad del objetivo | En parte: un módulo mejor o una distancia de trabajo menor |
| Suposición de altura del objetivo | Si la suposición falla, toda la solución se desplaza | Sí: medir con el láser en lugar de estimar |
Con las cuatro en la mesa se ve claro que la parte de esos 10 metros que pertenece al cardán es en realidad pequeña: el grueso viene de la posición de la aeronave y de la calibración del eje de mira. Así que si quieres mejorar las coordenadas, mira primero la aeronave. Esta es también la razón de que en la fase de selección preguntemos una y otra vez "¿qué plataforma es y tiene RTK?". Esa respuesta pesa más en el resultado final que el modelo de cardán.
Una nota sobre la costumbre del sector. El láser por sí solo puede alcanzar ±1 m de precisión de medición, pero la posición que finalmente se reporta suele estar en el orden de las decenas de metros. El factor diez que falta se lo comen la actitud y la resolución de ángulos. Así que cuando veas "precisión láser ±1 m", no lo leas como "precisión de posición 1 m": hay varias capas en medio.
Por qué seguir un objetivo en movimiento es más difícil que vigilar un árbol
Las palabras que más aparecen en los requisitos de los clientes son "seguir a una persona" y "seguir a un vehículo". Un objetivo fijo se calcula una vez y ya está. Un objetivo en movimiento hay que calcularlo de forma continua mientras sigue moviéndose, y la dificultad se concentra en tres puntos.
El objetivo se mueve, el cardán tiene que seguirlo
La velocidad a la que un objetivo cruza el encuadre depende de lo rápido que vaya de verdad y de lo lejos que estés. De cerca y rápido, puede saltar mucho de un fotograma a otro, y un algoritmo que duda lo pierde. Por eso el extremo gran angular necesita una frecuencia de imagen alta: el canal de focal corta de nuestros PUDD075CW y PUDD075CCT funciona a 1280×720 @ 100fps precisamente para que un objetivo que se mueve rápido de lado no se escape entre dos fotogramas.
Después de quedar oculto, ¿se puede recuperar?
En el mundo real un objetivo desaparece tras un árbol, un muro, un puente. El algoritmo usa un modelo de movimiento para estimar dónde reaparecerá y lo reengancha en cuanto se despeja la ocultación; un algoritmo más flojo pierde el seguimiento y un operador tiene que encuadrarlo otra vez a mano. Nadie puede prometer un 100 % de recuperación, pero a lo largo de una misión larga la diferencia entre "se pierde una y otra vez" y "se mantiene todo el tiempo" se vuelve enorme.
Pasar al canal térmico de noche es otro trabajo
Cuando oscurece, la luz visible es prácticamente inútil y el canal que trabaja es el térmico. En el canal térmico una persona es una mancha brillante en el encuadre, y seguirlo no se parece en nada a perseguir un objetivo con color a plena luz: cuando el contraste térmico es bajo y el fondo está cargado, la mancha se difumina en el fondo. Esa es la razón de que existan los módulos de doble y triple sensor: luz visible para el detalle de día, térmico para mantener la continuidad de noche.
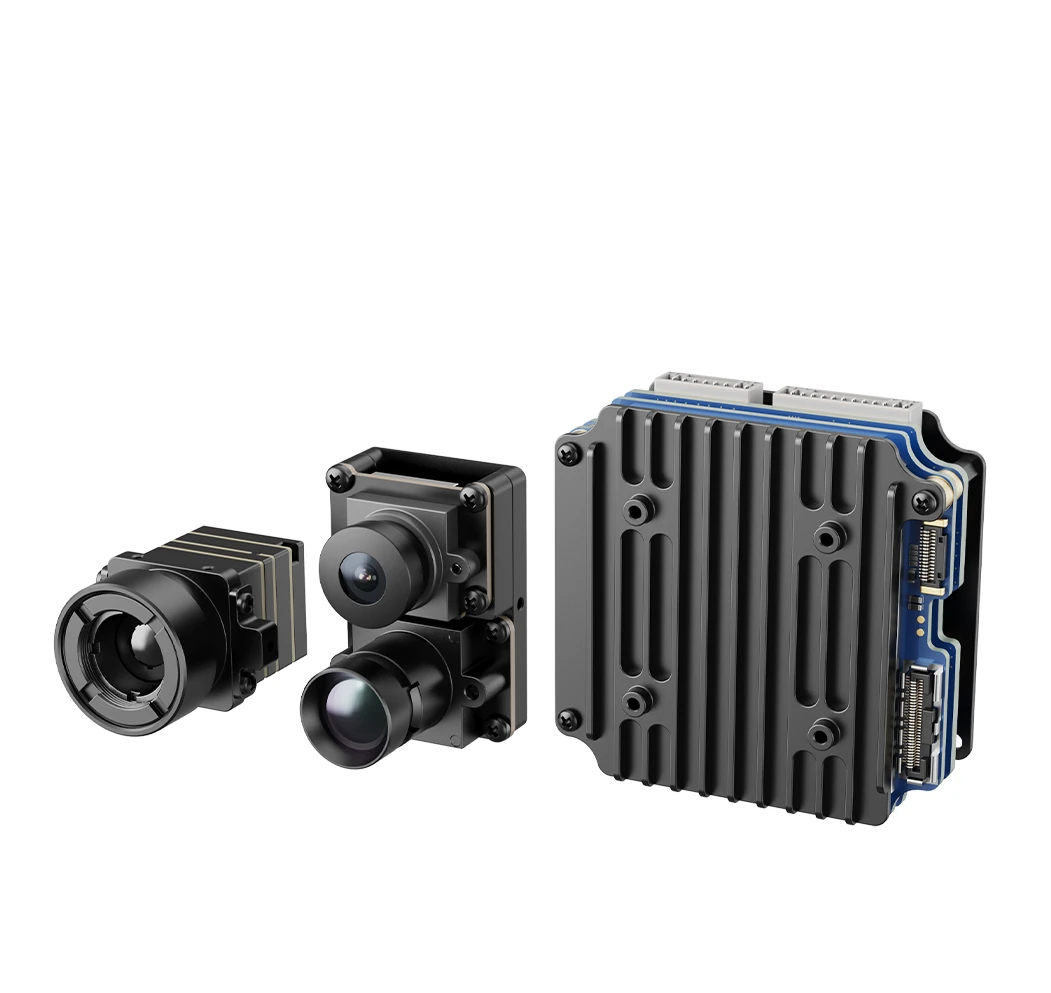
Cinco módulos de seguimiento, los parámetros sobre la mesa
Primero una aclaración: los cinco están declarados como CEP 10 m en geolocalización de objetivos. La diferencia no está en "con qué precisión reporta" sino en "cuánto tiempo puede seguir viendo y con qué claridad". Todo lo de abajo son datos de calibración de fábrica.
| Modelo | Visible | Térmico | Distancia de reconocimiento (adulto) | Peso | Consumo en régimen |
|---|---|---|---|---|---|
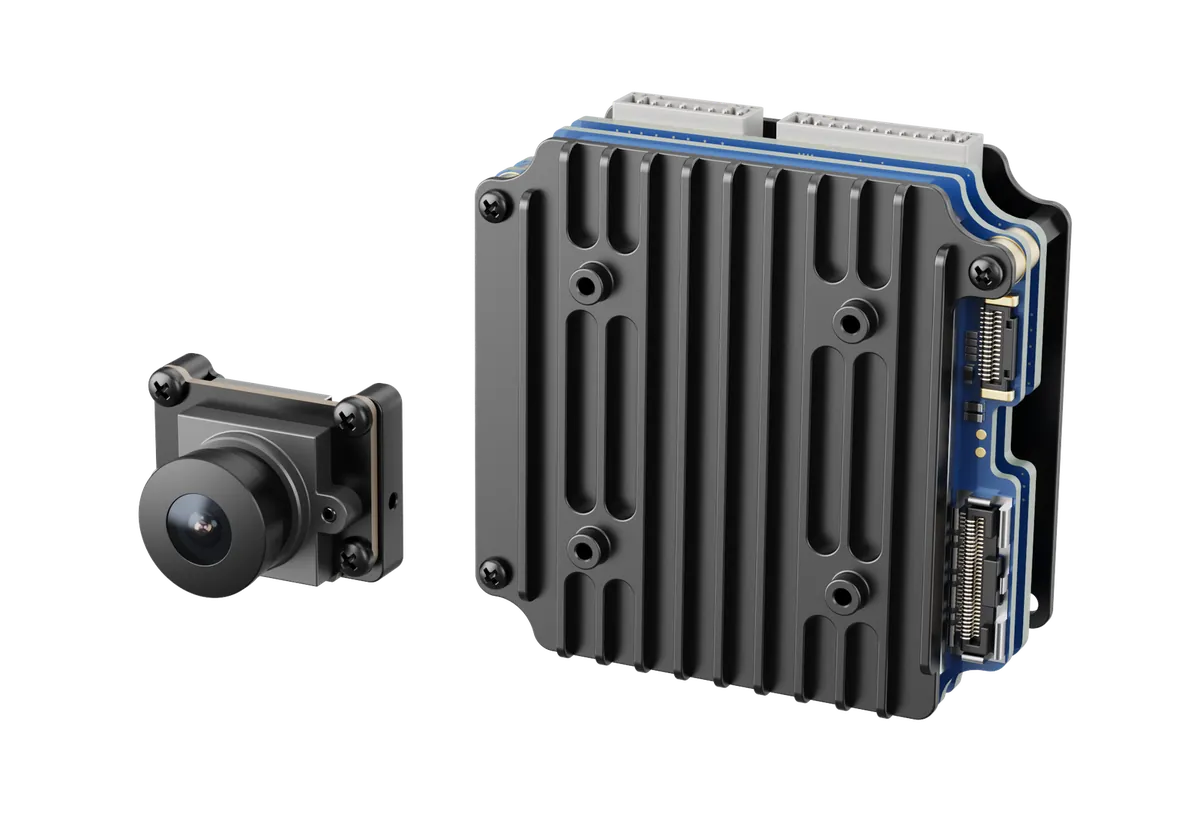
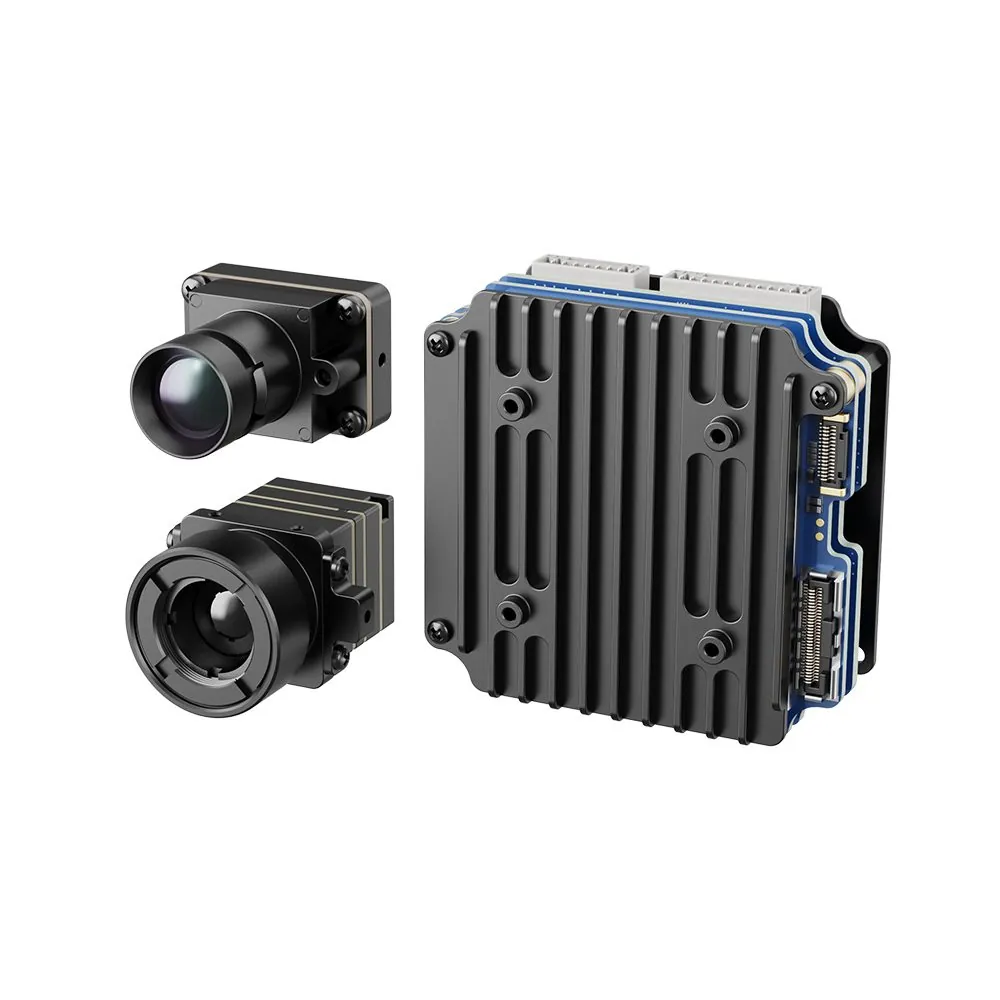
| PUDD075CW | Gran angular 1,75 mm, 1280×720 @100fps | No | Día >80 m | Cámara 10 g + módulo IA 42 g | ≤3 W |
| PUDD075CLT | 16,26 mm, 1080p @50fps | 384×288, 10 mm | Día >600 m; noche con poca luz urbana >100 m | 35 g + 56 g | ≤5 W |
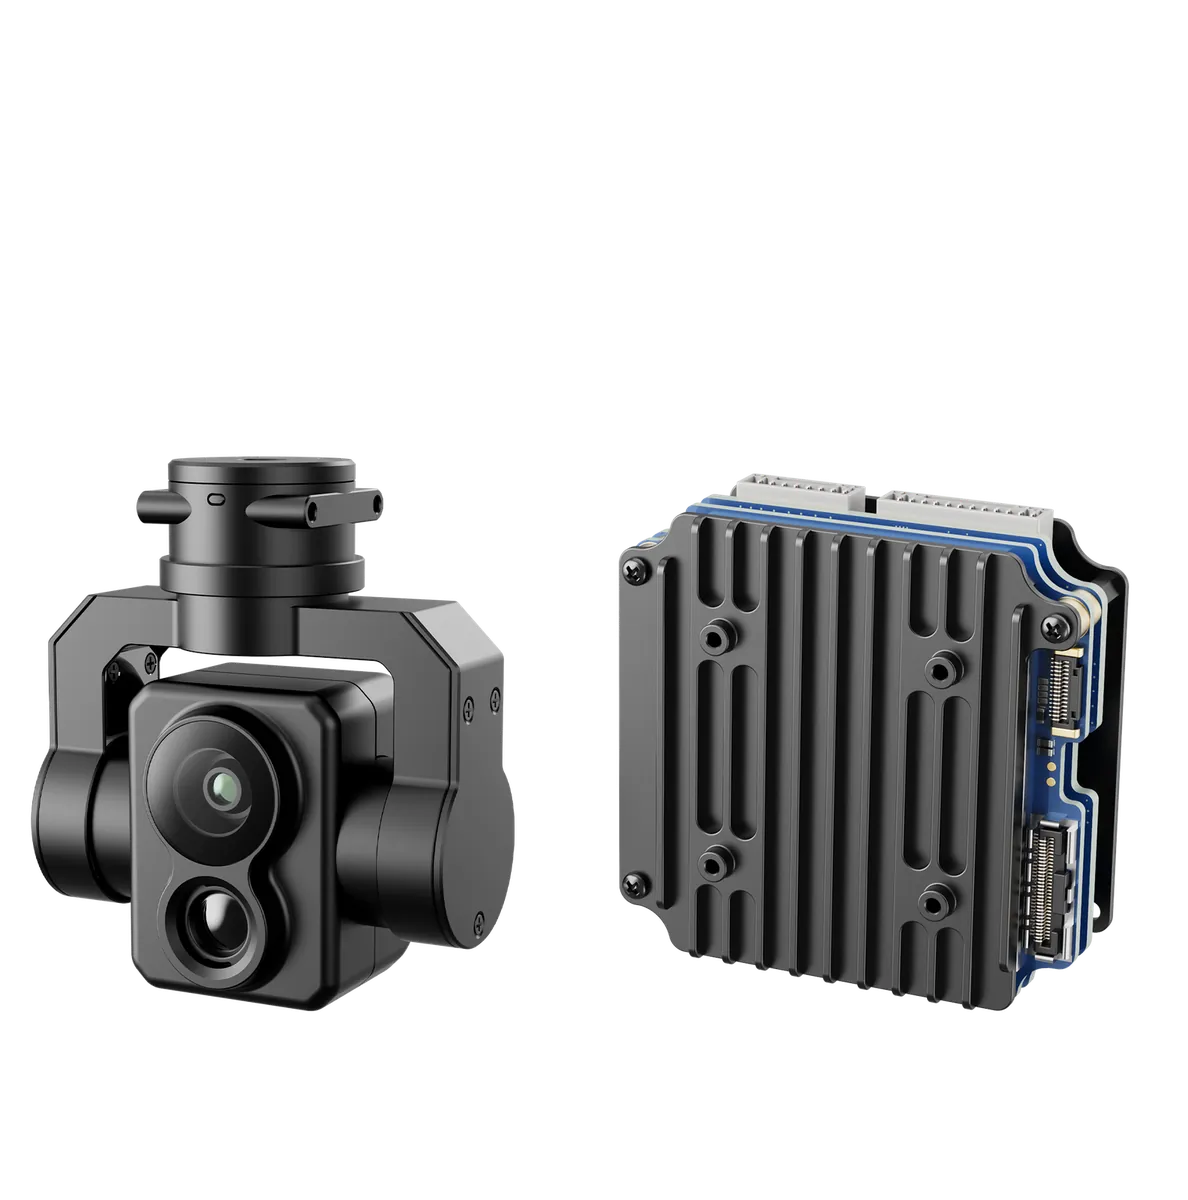
| PUDD075CCT | Tele 16,26 mm + gran angular 1,75 mm | 384×288, 10 mm | Tele día >600 m / angular >80 m; noche >100 m | 43 g + 56 g | ≤7 W |
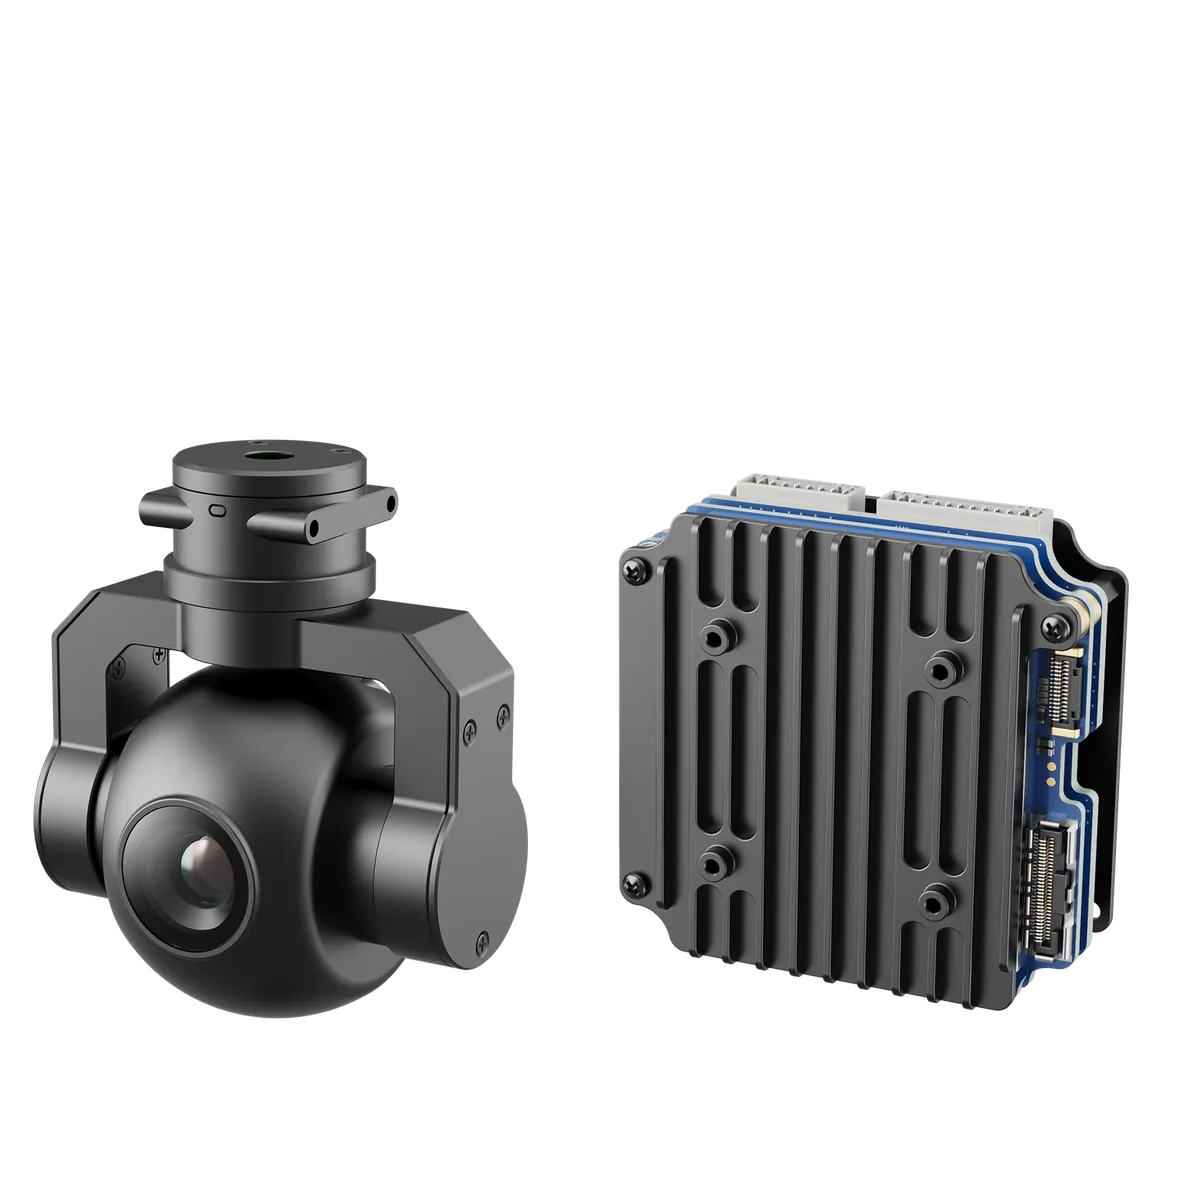
| PUDD075S | Opciones de 8 / 12 / 16 / 25 mm | No | Noche >170 / 250 / 330 / 500 m (según focal) | Cardán 70 g + módulo IA 56 g | ≤10 W |
| PUDD075GT1/2/3 | 48 MP, 4,7 mm, foto 8K / vídeo 4K | GT1 256×192@7 mm; GT2 384×288@9,1 mm; GT3 640×512@9,1 mm | Día >400 m; noche >400–500 m | Cardán 75–95 g + módulo IA 56 g | ≤9 W |
En las fichas aparecen a la vez las palabras detección, reconocimiento, seguimiento y posicionamiento, y no responden en absoluto a la misma pregunta. Leerlas de forma intercambiable es la causa más común de accidentes:
| Término | Qué responde | Criterio aproximado |
|---|---|---|
| Distancia de detección | Hay algo en el encuadre | El objetivo ocupa solo dos o tres píxeles: basta para ver una forma |
| Distancia de reconocimiento | Persona o vehículo: se puede clasificar | Según los criterios de Johnson, el objetivo ocupa unos 12 píxeles |
| Capacidad de seguimiento | Una vez fijado, ¿se mantiene fijado? | Depende del contraste, el movimiento del objetivo y el servo del cardán |
| Precisión de posición | ¿La coordenada reportada es correcta? | CEP 10 m en toda la gama |
Un punto contraintuitivo hay que decirle claro: ver nítido no es lo mismo que calcular con precisión. Puedes reconocer con claridad a una persona a un kilómetro y reportar una coordenada desviada veinte metros. La calidad de imagen y la precisión de la coordenada son dos cadenas independientes, y mezclar las dos cifras en una propuesta es la forma más segura de acabar discutiendo en la aceptación.
Repaso: los cinco puntos donde más falla la geolocalización de objetivos
Fallo 1: creer que "hace seguimiento" equivale a "da coordenadas"
El seguimiento y la geolocalización son dos cadenas distintas dentro del sistema, y algunos equipos solo siguen. Cuando un cliente dice "necesitamos coordenadas", confirma primero si su equipo da realmente latitud y longitud. No tomes un parámetro de seguimiento para responder a un requisito de posicionamiento.
La solución: haz una pregunta en la fase de requisitos: "¿lo quieres encuadrado en pantalla o marcado en un mapa?". Esa pregunta ahorra la mayor parte de las discusiones posteriores.
Fallo 2: reportar la distancia inclinada como distancia sobre el terreno
El láser mide la distancia en línea recta de la lente al objetivo. Con un ángulo de depresión grande, la distancia inclinada y la distancia sobre el terreno se separan mucho: con 30° de depresión y 1.000 m de distancia inclinada, la distancia sobre el terreno es solo de unos 866 m, una diferencia de 134 m. En una zona periurbana o un polígono industrial, cien metros largos bastan para señalar el edificio equivocado.
La solución: antes de reportar, confirma que el sistema aplica la conversión por ángulo de inclinación. Si no lo hace, bajar la aeronave cerca de la altura del objetivo es mejor que nada, porque entonces las dos cifras casi coinciden.
Fallo 3: escribir cifras garantizadas a partir de la precisión en clima ideal
La precisión de la ficha se declara en condiciones de calibración: visibilidad, humedad y reflectividad del objetivo ideales. Con polvo, lluvia o niebla, o con un objetivo que se confunde con la temperatura del fondo, el resultado real baja. Pon la cifra nominal como garantía en un contrato y no cuadrará en la entrega.
La solución: lee el valor nominal como un techo y deja margen en la propuesta. Nunca escribas CEP 10 m como "todos los puntos garantizados dentro de 10 m".
Fallo 4: ignorar que la calibración del eje de mira se desplaza
Este es el más difícil de detectar por uno mismo. Cuando la calibración se desplaza, en pantalla no se ve nada: el recuadro sigue centrado y la coordenada ya se ha movido. Solo comprobándolo contra un objetivo de coordenadas conocidas se descubre.
La solución: incluye la recalibración en el mantenimiento y revísala concretamente tras el transporte, un golpe o un cambio de carga.
Fallo 5: estimar la altura del objetivo a ojo
Sin medición láser en vivo, la altura del objetivo solo puede suponerse, y esa suposición no suele ser responsabilidad de nadie. Que el objetivo esté en terreno llano o en una azotea puede desplazar el punto de caída cientos de metros.
La solución: mide con el láser siempre que puedas; cuando tenga que ser una estimación, dile al cliente que es una estimación y no la entregues como medición.
En una frase
El seguimiento fija el objetivo al encuadre; la geolocalización lo fija al mapa, y entre ambos corre la cadena de actitud de la aeronave, ángulo del cardán y distancia inclinada del láser. Si descompones el CEP 10 m, la mayor parte de lo que decide el éxito no está en el cardán: está en la posición de la aeronave y la calibración del eje de mira. Así que cuando un cliente pregunte "¿puede dar coordenadas?", la pregunta correcta no es "qué cardán es más preciso" sino "¿está sana la cadena de posicionamiento y actitud de mi aeronave?". La mecánica del seguimiento en sí está en Módulos de seguimiento con IA, y las trampas del telémetro en Telémetro láser para cardanes.
Necesitamos tu escenario
La geolocalización de objetivos no se resuelve con parámetros: hay que medirla contra tu misión. Envíanos la misión: qué necesitas seguir, a qué distancia aproximada, qué plataforma es la aeronave, si tiene RTK y quién usa las coordenadas; lo cruzamos y te decimos si esta configuración alcanza la precisión de posición que necesitas.
- Integradores de sistemas (frontera, emergencias, proyectos eléctricos) → dinos el tipo de objetivo y el radio de operación; trabajamos hacia atrás desde la precisión de posición exigida hasta lo que deben dar la posición de la aeronave y la calibración del cardán
- Distribuidores (cuando el cliente final duda) → envíanos las condiciones de trabajo y confirmamos la selección del módulo y la compatibilidad con la plataforma
- Necesitas más alcance o más precisión → esto va por "búsqueda fuera de catálogo"; escribe el requisito de precisión y las condiciones de trabajo y nuestra cadena de suministro nacional busca un modelo
Cómo responder: deja un mensaje en la página de consulta del sitio indicando "selección de geolocalización de objetivos" y el equipo técnico responderá en 24 horas. El asesoramiento de selección no tiene coste.
Preguntas frecuentes
¿Las coordenadas que reporta el cardán se pueden importar directamente en un programa de mapas?
Sí: la salida es un formato estándar de latitud y longitud. Un detalle a vigilar: confirma el sistema de coordenadas antes de importar (WGS84 o una rejilla local cifrada). Si eso falla, todo se desplaza en bloque.
¿CEP 10 m significa que todos los puntos están dentro de 10 m?
No. El CEP es el error circular probable: aproximadamente la mitad de los resultados caen dentro de un radio de 10 m y la otra mitad fuera. Escribimos CEP y no "±10 m" precisamente para dejar claro que es una distribución, no un techo.
¿Puede un cardán sin telémetro láser hacer geolocalización de objetivos?
Puede, pero la precisión sufre bastante y depende mucho de la altura supuesta del objetivo. Para una misión real de reporte, elige una configuración con telémetro láser. El detalle sobre distancia inclinada y ángulo de incidencia está en Telémetro láser para cardanes.
¿Cuánto peor es la geolocalización de un objetivo en movimiento que la de uno fijo?
No hay un multiplicador fijo. La diferencia viene sobre todo de la ocultación y el contraste. Cuando el objetivo permanece visible y hay contraste suficiente, ambos se acercan; en cuanto se oculta con frecuencia, o el contraste térmico nocturno es bajo, el error crece de forma notable.
Si los cinco módulos tienen la misma precisión, ¿cómo elijo?
Elige por "cuánto tiempo puede seguir viendo", no por precisión. Para seguir un objetivo en movimiento día y noche sin interrupción, toma el tri-sensor PUDD075CCT; solo de día en una aeronave ligera, PUDD075CW basta; para ver más lejos de noche, ve al térmico 640×512 del PUDD075GT3. La mecánica está en Módulos de seguimiento con IA.
¿Se pueden superponer las coordenadas al vídeo en directo para leerlas mientras se observa?
Sí: la superposición OSD es una capacidad habitual, y el recuadro del objetivo y las coordenadas pueden ir juntos sobre el vídeo. Qué campos se superponen y cómo se disponen depende del software de tu estación de tierra.
Si la aeronave no tiene RTK, ¿cuánto empeora la posición reportada?
La diferencia puede ser decisiva. El error de posición de la aeronave pasa al objetivo uno a uno, y la precisión de un GPS normal ya está en el orden de los metros, así que la coordenada del objetivo fluctúa en ese orden. Para misiones que necesitan reportar al metro, el RTK es una condición previa, no una opción.
Aviso legal: los parámetros de este artículo son especificaciones de fábrica de nuestros módulos. Las conversiones de error angular y distancia inclinada son cálculos de ejemplo derivados de la geometría y no incluyen el desvío de instalación del cardán ni el error de resolución de actitud del controlador de vuelo; la precisión de posición real debe confirmarse mediante medición en la plataforma concreta. Los criterios de Johnson y las especificaciones de terceros aquí citados proceden de material técnico publicado y se usan solo para explicar principios generales del sector; no constituyen una declaración de prestaciones de nuestros productos.